第 2 章 · 应力与平衡微分方程
2.0 预备知识:张量与指标
标量、矢量与张量
张量的数学与物理意义
一个点的质量、温度等用标量描述,运动速度可以用矢量描述。而一个点的应力状态,不仅需要指出应力的方向,还需要说明应力所作用的截面,因此引入张量的概念。
从数学上看,张量表示在不同向量空间之间的线性映射,满足特定的坐标变换规律。张量的"阶"等于其指标个数:0 阶(无指标)为标量,只需 1 个分量;1 阶(1 个指标)为矢量,需要 3 个分量;2 阶(2
个指标)为二阶张量,需要 9 个分量。阶数每增加 1,就多了一个方向维度需要描述。
张量所描述的物理量与坐标系无关,尽管分量值会随坐标变换而改变,但张量所代表的物理场保持不变。

应力张量与应变张量
在弹性力学中,应力 \(\boldsymbol{\sigma}\) 和应变 \(\boldsymbol{\varepsilon}\)都用二阶张量表示。
以应力为例:物体内一点处不同方向的截面上应力矢量不同,仅靠一个矢量无法包含"截面方向"这一信息。
二阶张量 \(\sigma_{ij}\) 的 9 个分量恰好提供了"方向到方向"的映射:给定截面法向 \(\boldsymbol{n}\),通过
\(\boldsymbol{\sigma}\cdot\boldsymbol{n}\) 即可得到该面上的应力矢量。
应力张量的下标约定为:第一个下标代表作用面的法向,第二个下标代表力的方向。例如 \(\sigma_{xx}\)、\(\sigma_{yy}\)、\(\sigma_{zz}\)
为正应力分量,\(\tau_{xy}\) 表示法向为 \(x\) 的面上的 \(y\) 方向剪应力。应变张量 \(\varepsilon_{ij}\) 的下标约定保持一致。

标量和矢量都可以看作张量的特殊情况:标量是0阶张量,矢量是1阶张量,矩阵通常表示2阶张量。
张量的重要性在于,在坐标变换下,物理意义保持不变。
本章简要介绍弹性力学中所使用的张量指标表示法,以及爱因斯坦求和约定。关于张量的详细内容,参考附录A。
指标表示法与爱因斯坦求和约定
具有相同性质的一组物理量,可以用一个带下标的字母表示。
例如,位移分量 \(u, v, w\)表示为 \(u_1, u_2, u_3\),可以简记为 \(u_i\)(\(i=1,2,3\))。
坐标\(x, y, z\) 表示为 \(x_1, x_2, x_3\),可以简记为 \(x_i\)(\(i=1,2,3\))。
单位矢量\(i, j, k\)表示\(\boldsymbol{e}_i\), (\(i=1,2,3\))。
应力张量:
\begin{equation*}
\begin{bmatrix}
\sigma_{xx} & \tau_{xy} & \tau_{xz} \\
\tau_{yx} & \sigma_{yy} & \tau_{yz} \\
\tau_{zx} & \tau_{zy} & \sigma_{zz}
\end{bmatrix}
\end{equation*}
可表示为
\begin{equation*}
\begin{bmatrix}
\sigma_{11} & \tau_{12} & \tau_{13} \\
\tau_{21} & \sigma_{22} & \tau_{23} \\
\tau_{31} & \tau_{32} & \sigma_{33}
\end{bmatrix}
\end{equation*}
缩写为\(\sigma_{ij}\)(\(i,j=1,2,3\))。同理,应变分量可表示为\(\varepsilon_{ij}\)(\(i,j=1,2,3\)),下标约定与应力张量保持一致。
爱因斯坦求和约定
在表达式的某项中,某指标重复出现一次,则表示要把该项在该指标的取值范围内遍历求和。
例如,空间向量\(\boldsymbol{a}\)可以表示为:
三阶线性方程组
可表示为
缩写为
详细说明
-
对于重复次数大于1的指标,求和约定无效。
例:
\begin{equation*} a_1b_1c_1+a_2b_2c_2+a_3b_3c_3 =\sum_{i=1}^{3}a_ib_ic_i\ne a_ib_ic_i \end{equation*} -
哑标的有效范围仅限于本项。
-
多重求和可采用不同的哑标表示。
\begin{equation*} a_{ij}x_ix_j=\sum_{i=1}^{3}\sum_{j=1}^{3}a_{ij}x_ix_j \end{equation*} -
哑标可局部地成对替换。
-
自由指标必须整体换名。
-
当自由指标恰好在同一项中重复出现一次,为避免混淆,应声明对该指标不求和。
\begin{equation*} C_i=a_{ii}+b_i\qquad (i\text{ 不求和}) \end{equation*}
微分算符简记法:
\begin{equation*} \frac{\partial(\,)}{\partial x_i} = (\,)_{,i}\quad \frac{\partial^2(\,)}{\partial x_i\partial x_j} = (\,)_{,ij} \end{equation*}例:
\begin{equation*} \frac{\partial\varphi}{\partial x_i} = \varphi_{,i} \quad \frac{\partial u_i}{\partial x_j} = u_{i,j} \quad \frac{\partial^2 u_i}{\partial x_j\partial x_k} = u_{i,jk} \end{equation*}应用求和约定:
\begin{equation*} \frac{\partial u_i}{\partial x_i} =u_{i,i}=u_{1,1}+u_{2,2}+u_{3,3} \end{equation*} \begin{equation*} \frac{\partial u_i}{\partial x_i}\,\mathrm{d}x_i =u_{,i}\,\mathrm{d}x_i =u_{,1}\,\mathrm{d}x_1+u_{,2}\,\mathrm{d}x_2+u_{,3}\,\mathrm{d}x_3 \end{equation*} \begin{equation*} \frac{\partial^2 u_i}{\partial x_i\partial x_j} =u_{i,ij}=u_{1,1j}+u_{2,2j}+u_{3,3j} \end{equation*}常用符号
Kronecker 符号
\[ \delta_{ij}= \begin{cases} 1, & i=j\\ 0, & i\ne j \end{cases} \]当 \(i=j\) 时为 1,否则为 0。具有换名作用:\(\delta_{ij} v_j = v_i\),\(\delta_{ii}=3\)。
置换符号
用 \(e_{ijk}\) 表示,有27个分量。定义:
\[ e_{ijk}= \begin{cases} 1, & (i,j,k)\text{ 为循环序列}\\ -1, & (i,j,k)\text{ 为逆循环序列}\\ 0, & (i,j,k)\text{ 为非循环序列} \end{cases} \]- 循环序列:\((1,2,3)\)、\((2,3,1)\)、\((3,1,2)\)。
- 逆循环序列:\((3,2,1)\)、\((2,1,3)\)、\((1,3,2)\)。
- 非循环序列:至少有两个指标相同。
置换符号用于简化公式的书写,例如:
\begin{equation*} a=\begin{vmatrix} a_{11} & a_{12} & a_{13}\\ a_{21} & a_{22} & a_{23}\\ a_{31} & a_{32} & a_{33} \end{vmatrix} =e_{ijk}a_{1i}a_{2j}a_{3k} \end{equation*}2.1 外力、内力与应力
外力:体力与面力
外力是作用在物体上的外部载荷,使物体产生变形和位移。
点击下方标签,切换体力或面力。
即分布在物体体积内部各个质点上的力,又称为质量力。例如物体的重力、运动部件所受的惯性力、电磁力等。
量纲:\(\mathrm{L}^{-2}\mathrm{M}\mathrm{T}^{-2}\)
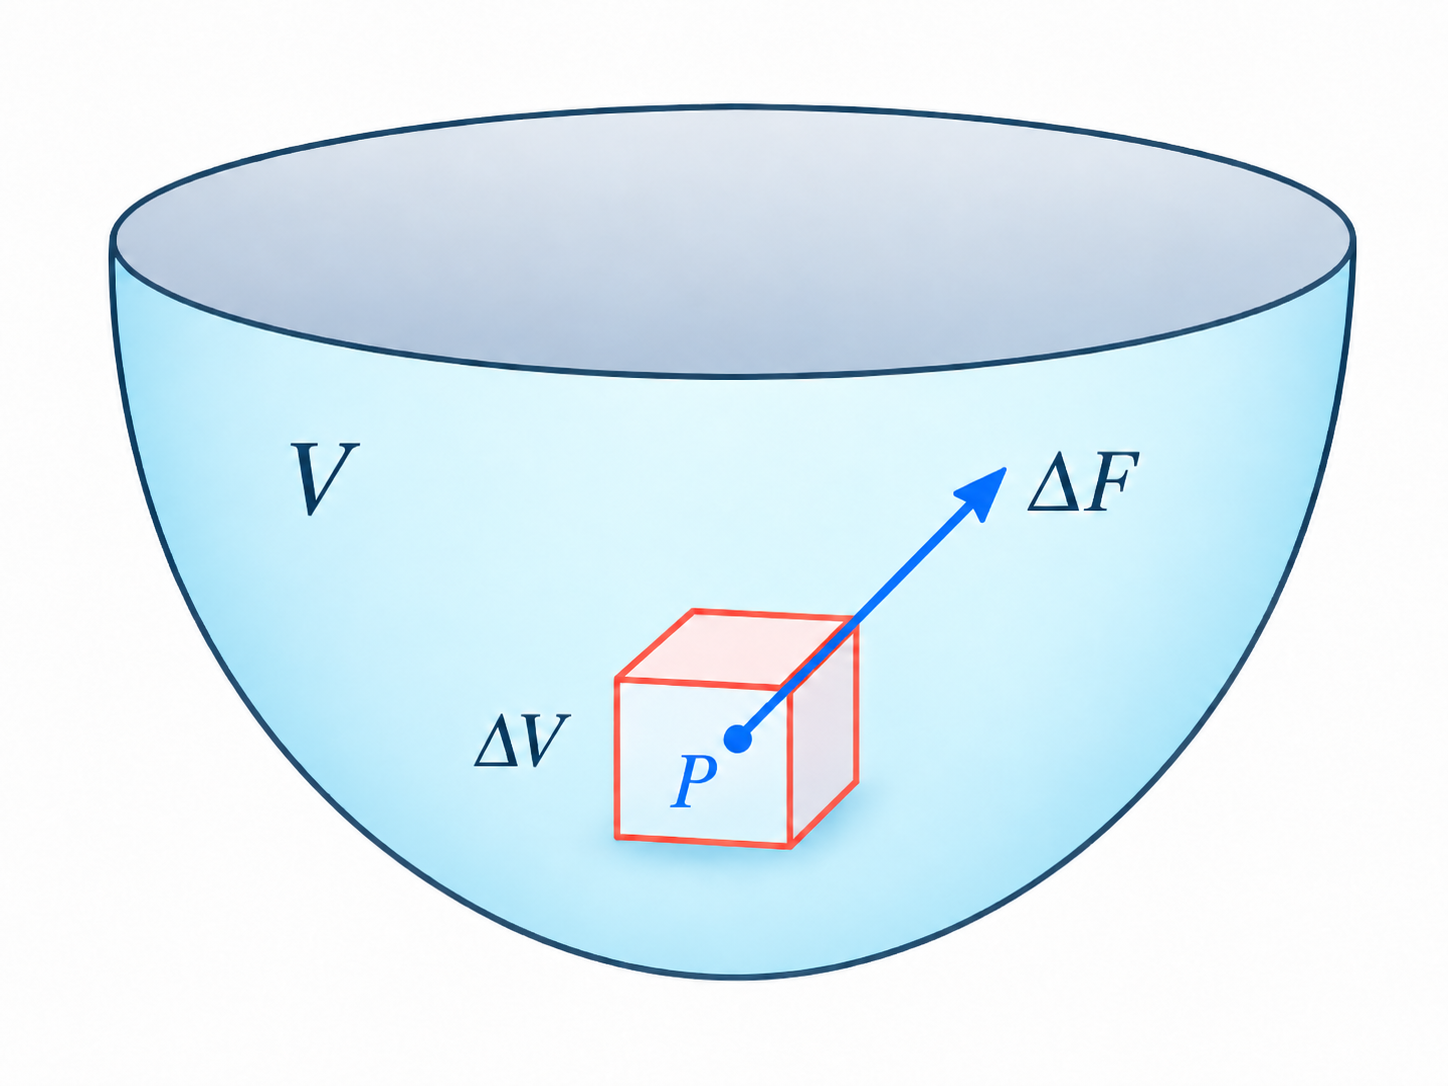
即作用在物体表面上的力,例如作用在飞机机翼上的空气动力、水坝所受的水压力等。
量纲:\(\mathrm{L}^{-1}\mathrm{M}\mathrm{T}^{-2}\)
内力
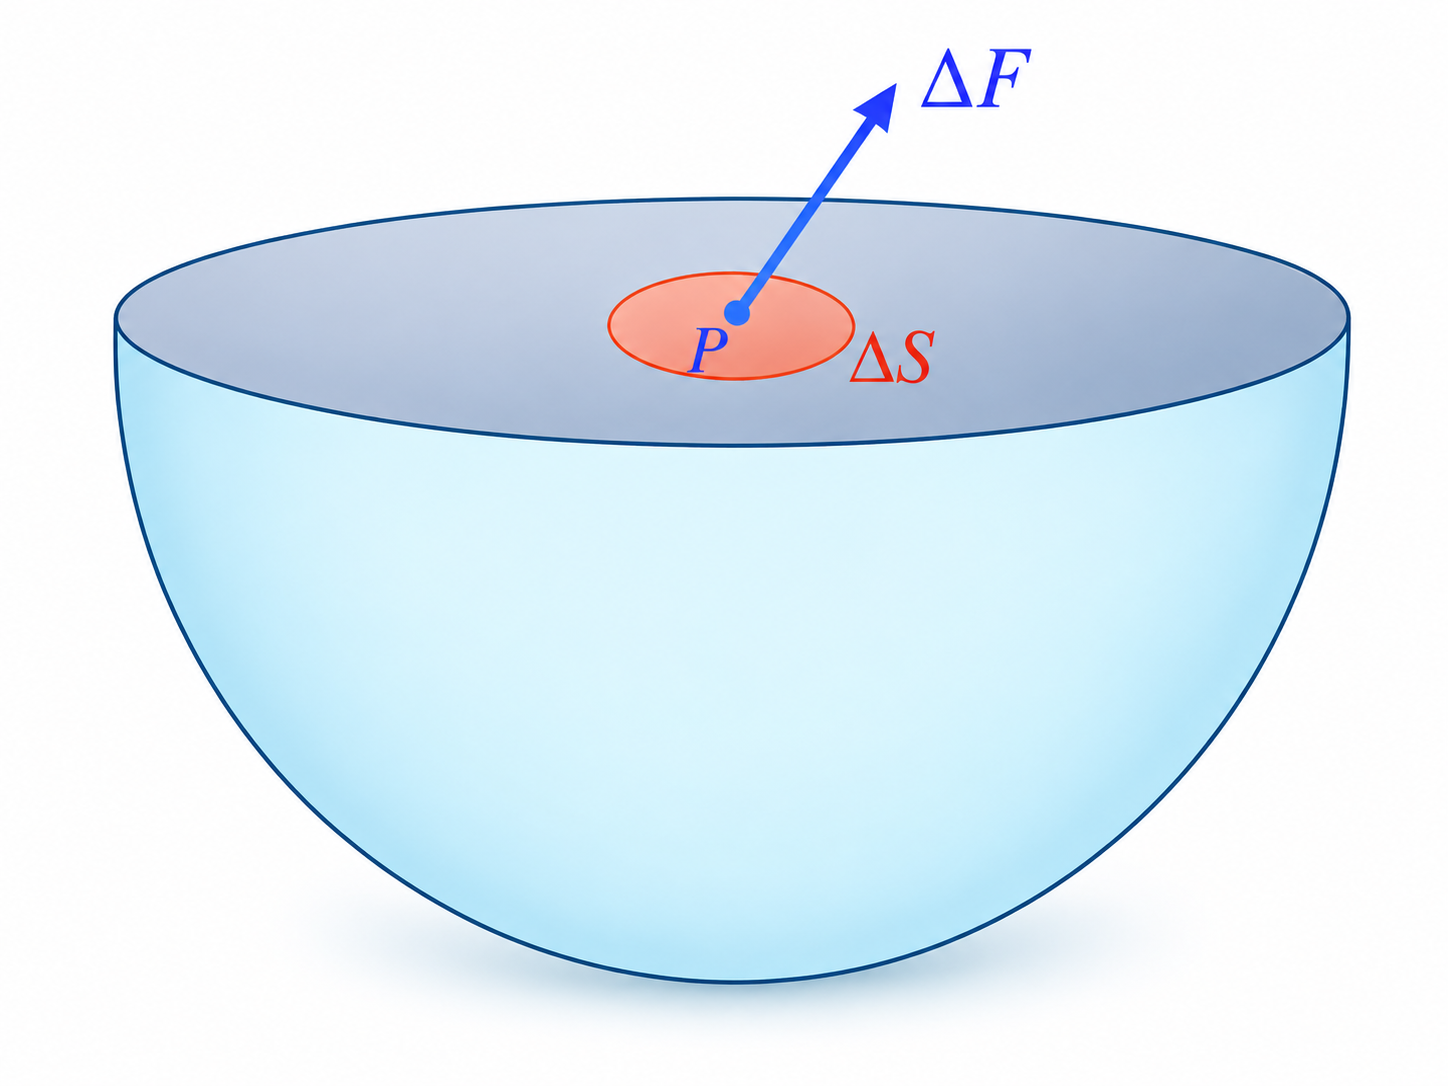
物体内部各个部分之间将产生相互作用,这种物体一部分与相邻部分之间的作用力,称为内力。
内力也是分布力,它起着平衡外力和传递外力的作用,是变形体力学研究的重要对象之一。
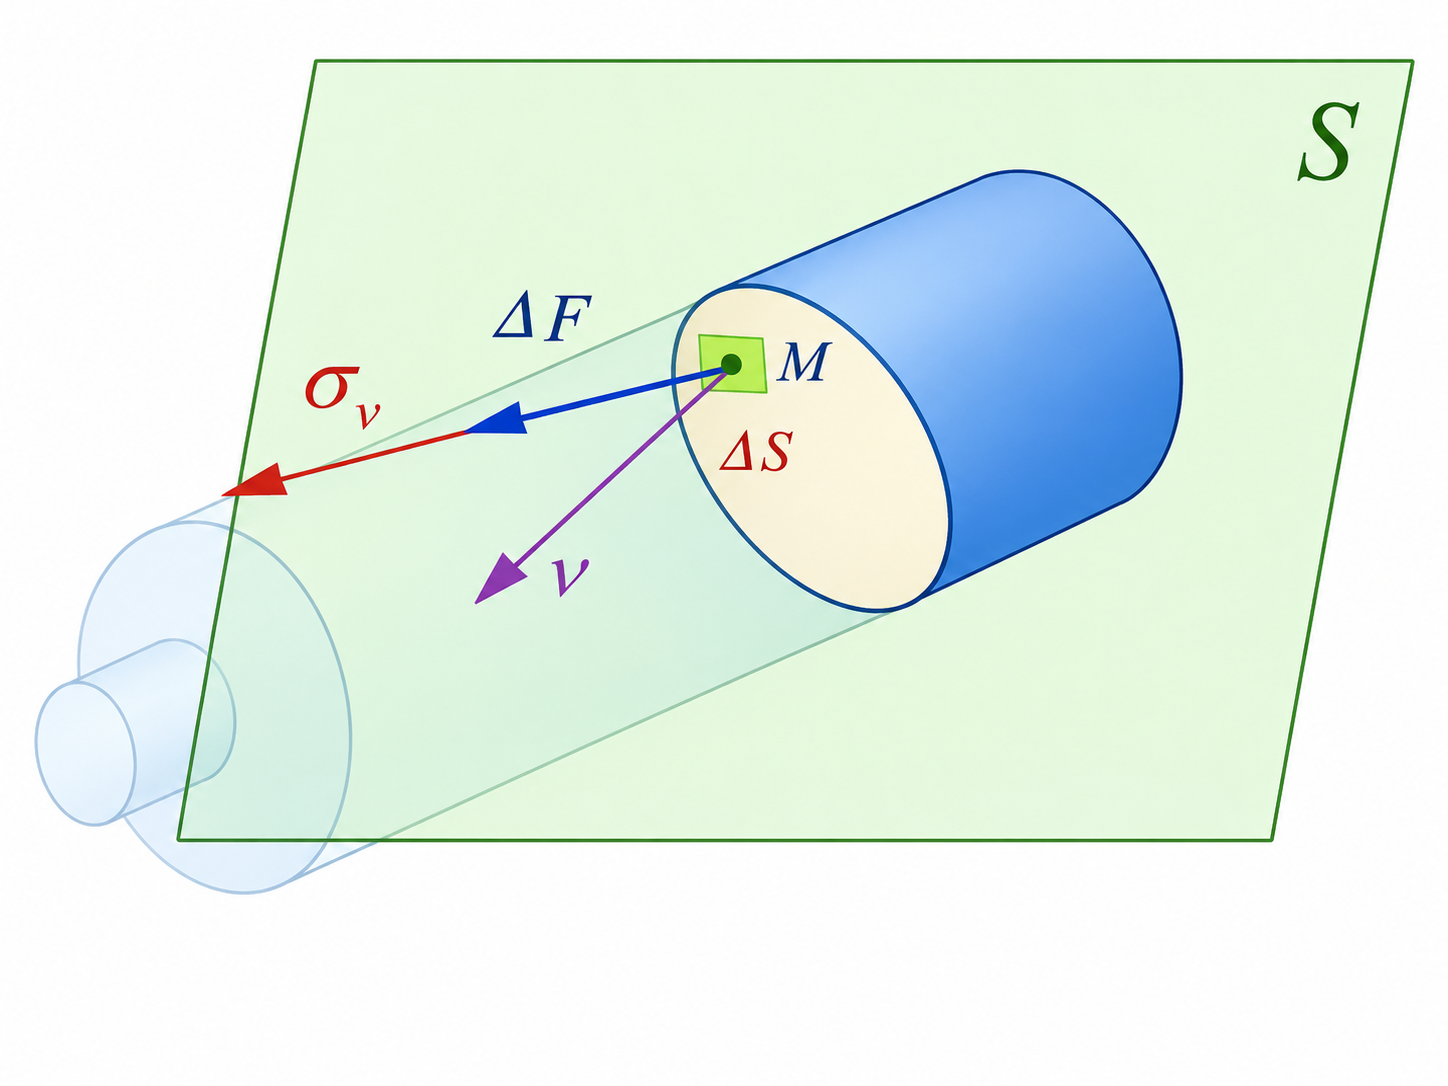
设作用于面积 \(\Delta S\) 上的内力为 \(\Delta F\),则 \(\Delta S\) 上的平均应力为 \(\Delta F / \Delta S\)。 令 \(\Delta S \rightarrow 0\),趋近于一点,该点的应力 \(\boldsymbol{\sigma}_V\)定义为:
若上述极限中取 \(\Delta S\) 为变形前面元的初始面积 \(A_0\),则所得应力称为工程应力(亦称名义应力),常用于小变形情况。
对于大变形问题,面元面积在变形过程中发生显著变化,应取 \(\Delta S\) 为变形后面元的实际面积 \(A\),此时所得应力称为真实应力(简称真应力),也称柯西应力(Cauchy stress)。
面力与应力的区别与联系
应力矢量和面力矢量的数学定义与物理量纲完全相同。
区别:应力是作用在物体内界面上的未知内力,由物体的变形和平衡条件确定;面力是作用在物体外表面上的已知外力,作为边界条件给定。
联系:当内截面无限趋近于外表面时,该截面上的应力矢量趋近于作用在该表面上的外加面力矢量。
一点的应力状态:微元体上的应力分量
为研究物体内任一点处的应力状态,需要在该点周围取一个微小的正六面体(微元体),其棱边分别平行于三个坐标轴。 微元体的每个面上都作用有应力矢量,可将每个应力矢量沿坐标轴方向分解为一个正应力和两个切应力分量。 当微元体边长趋于零时,这些应力分量便精确地描述了一点处的应力状态。
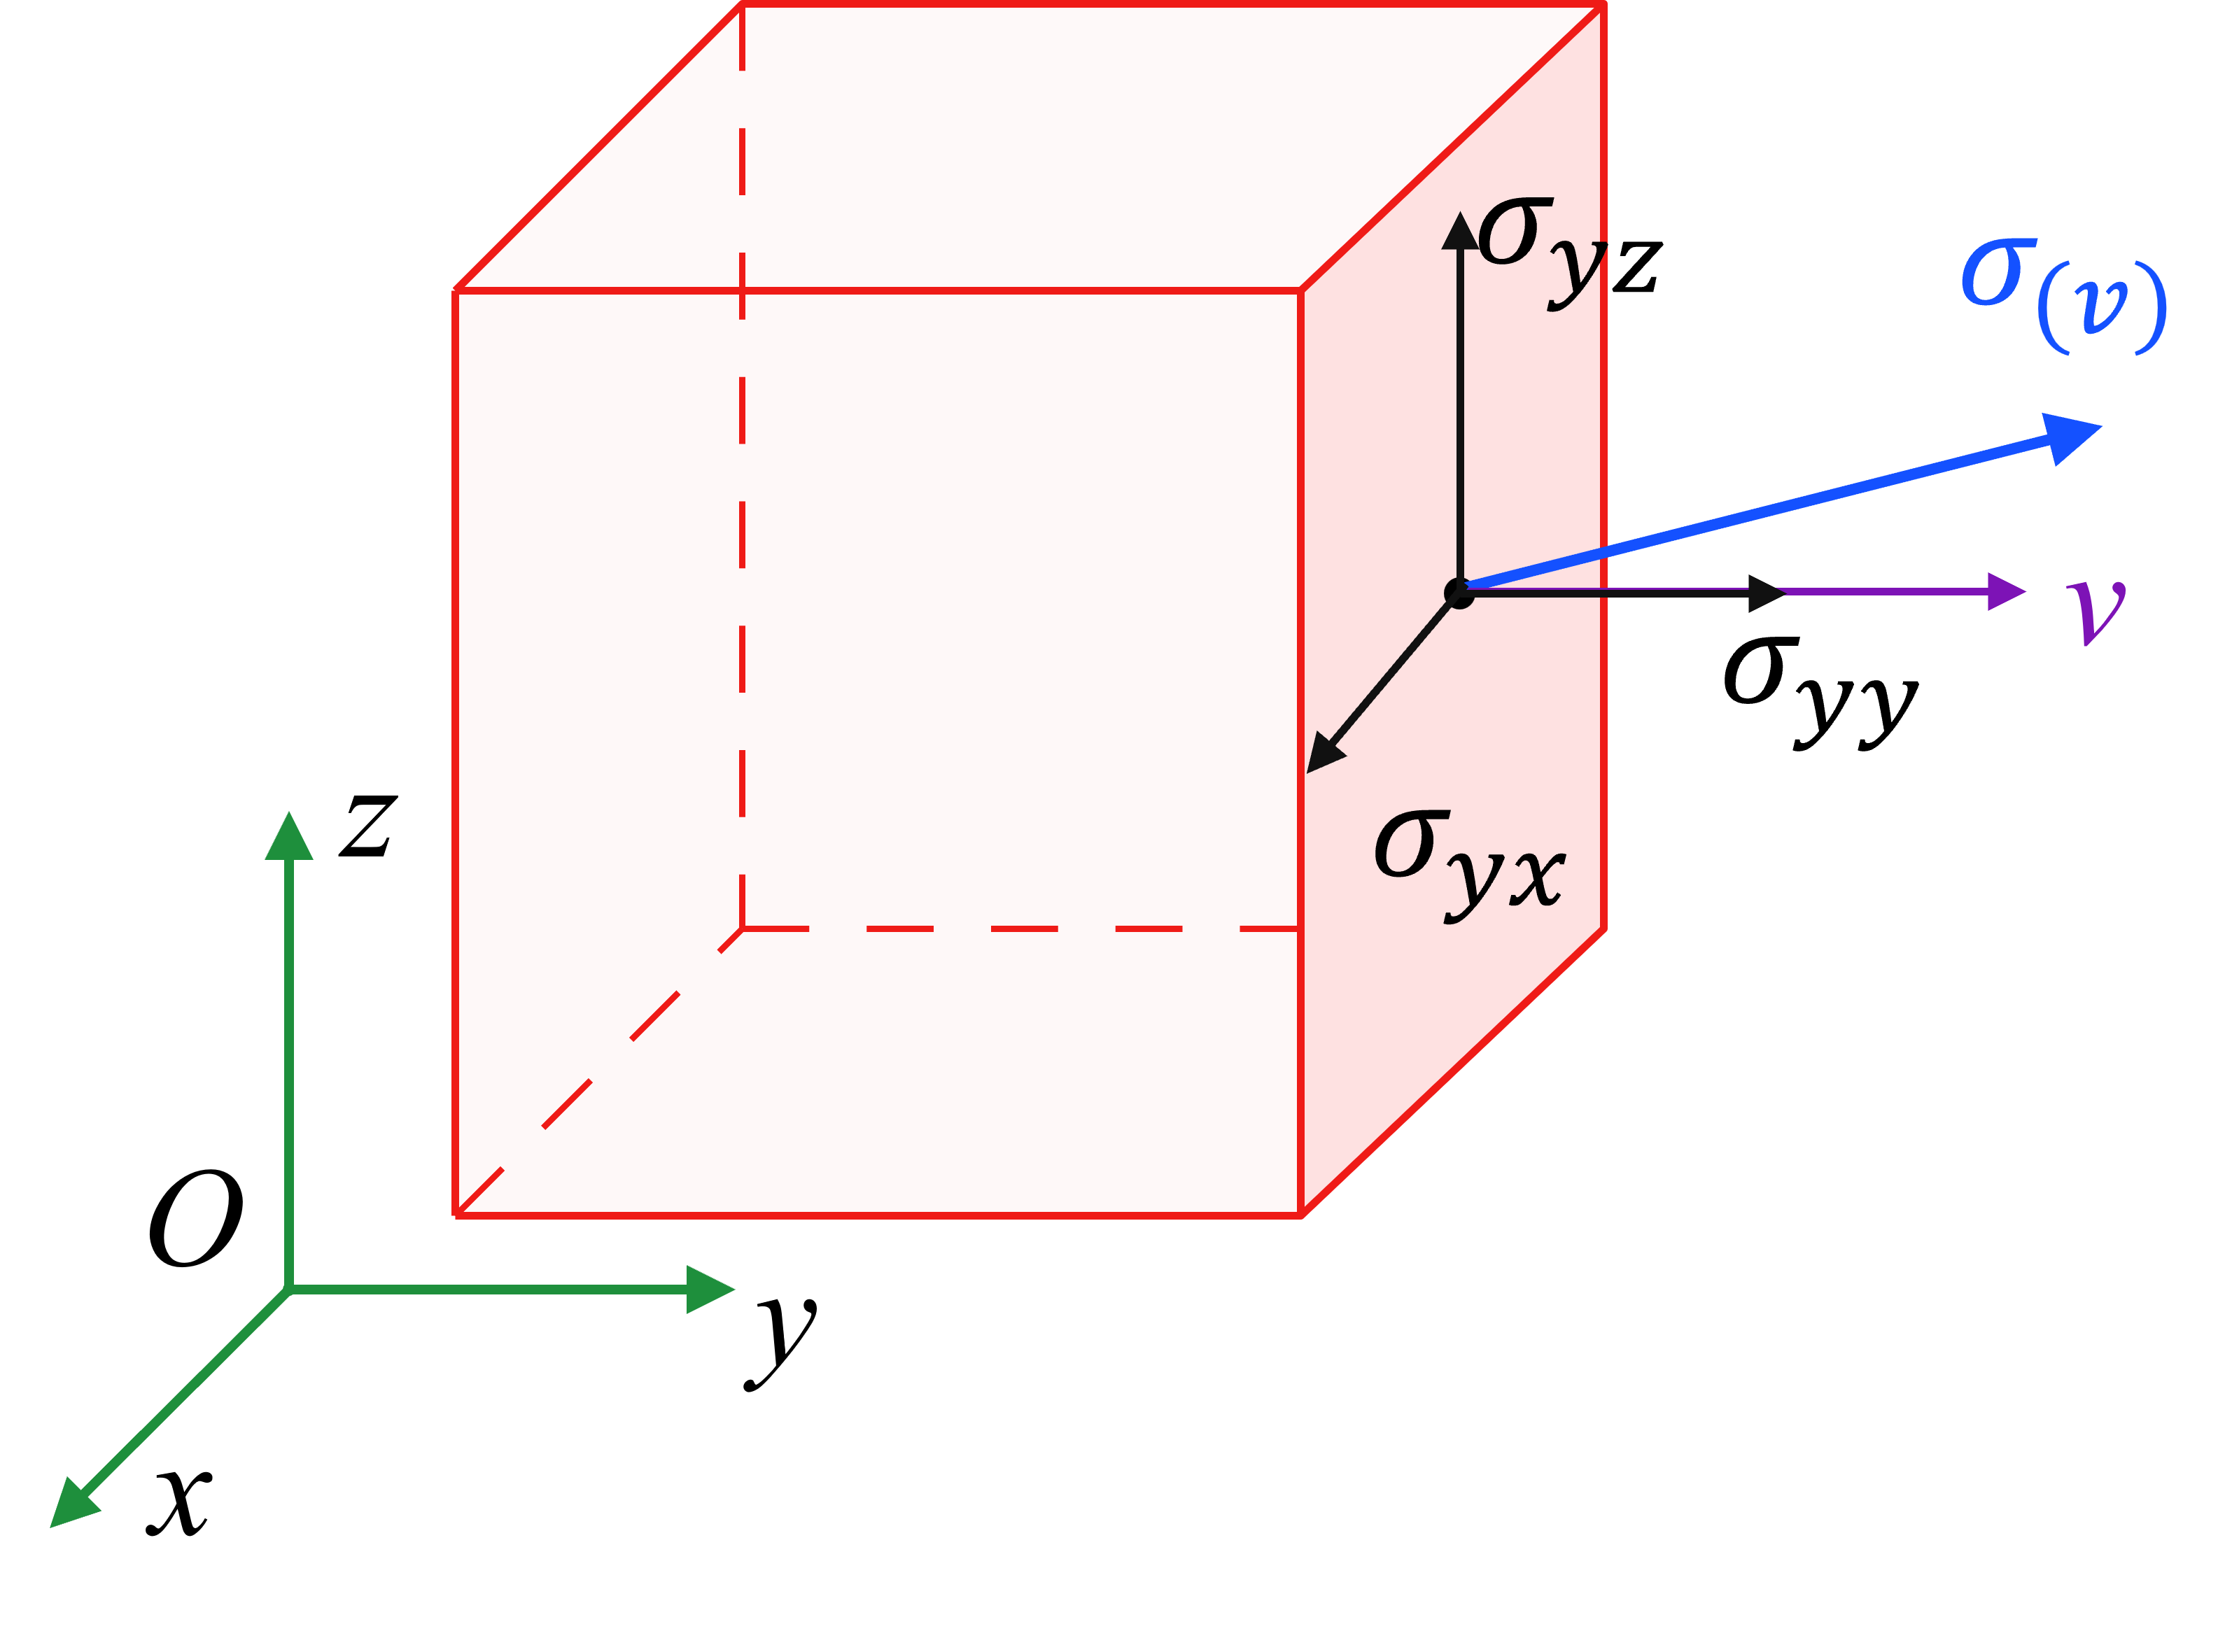
外法线与坐标轴相同的三个面称为正面,记作\(\mathrm{d}S_i\),其单位法向矢量为\(v_i=e_i\),\(e_i\)是沿坐标轴的单位矢量; 另外三个外法线与坐标轴反向的面元称为负面。
应力分量与正负号
第一个指标表示面元法线方向,称为面元指标;第二个指标表示应力分解方向,称为方向指标。
按此记号约定,一点的应力状态可用二阶张量\(\sigma_{ij}\)完整表示,其中对角元为正应力,非对角元为切应力:
应力分量的正负号约定:
- 正面上的应力分量,沿坐标轴正方向为正;
- 负面上的应力分量,沿坐标轴负方向为正。
按此约定,正应力以拉为正、压为负。下图可切换正面与负面,对照各应力分量的正方向。
移动鼠标到前面、上面或右侧面,查看该面上的三个应力分量。
2.2 平衡微分方程
弹性力学基本问题的完整提法是:已知物体的几何形状、外力(体力、面力)和边界条件,求解物体内部的应力、应变和位移。而物体的内力需要满足静力学平衡关系,才能与外力相平衡,保持静止或匀速运动状态。
平衡微分方程是描述这一静力学关系的数学表达式,是连接外力与内力的桥梁,也是求解弹性力学问题的基础。
在满足连续性假设基础上,应力在空间中随坐标平滑变化,因此任意一点处的微元体受力分析可以推广到物体内其他位置。
可把应力看作空间坐标的函数:
\[ \boldsymbol{\sigma}=\boldsymbol{\sigma}(x,y,z) \]物体在整个体积内连续充满物质,应力、应变、位移均可表示为空间坐标的连续函数。在此假设下,介质可视为连续体,场量在空间中随坐标平滑变化,任意一点处的微元体受力分析可以推广到其他位置。
第 1 步:微元体相对两面上的应力
假定正六面体微元的边长分别为 \(\mathrm{d}x\)、\(\mathrm{d}y\) 和 \(\mathrm{d}z\)。以 \(x\) 方向为例,若已知后侧面的正应力为 \(\sigma_{xx}\),则前侧面正应力可通过 Taylor 展开的形式描述:
当微元体边长趋于零时,二阶及以上项为高阶小量,可忽略。因此前侧面应力只需保留到一阶项:
同理可得微元体上任意面的应力分量表达式,如下图所示。
第 2 步:力的平衡 → 平衡微分方程
对微元体沿 \(x\) 方向列出力平衡方程 \(\sum F_x = 0\)。该方程包含所有沿 \(x\) 方向的应力贡献和体力贡献:
化简后得到沿 \(x\) 方向的平衡微分方程:
同理可以得到沿 \(y\) 和 \(z\) 方向的力平衡方程:
也可以写为张量形式:
第 3 步:力矩的平衡 → 切应力互等定理
微元体同样需要满足力矩平衡关系。以连接六面体上下中心的直线\(AA'\)为例,绕该轴的力矩平衡关系为:
化简后得到:
当微元体体积趋于0时,\(\mathrm{d}x, \mathrm{d}y, \mathrm{d}z \to 0\),上式简化为:
同样可以得到另外两个轴的力矩平衡关系:
写为张量形式:
即切应力互等定理:两个互相垂直的面上,垂直于交线的切应力大小相等。因此应力张量对称,9 个应力分量中只有 6 个独立。
平衡方程和切应力互等定理在推导过程中,只依赖于力学平衡条件和弹性力学的基本假设,与材料的具体性质无关。
课堂思考
1. 平衡微分方程的推导过程中,实际用到了哪些假设?
2. 在这些假设成立时,平衡方程是否仍适用于各向异性材料?
提示
问题 1:用到了小变形假设、连续性假设和均匀性假设。
问题 2:适用。平衡方程只反映微元体的力学平衡条件,与材料是否各向同性无关。
2.3 柯西公式与斜截面应力
考虑四面体\(OABC\),由三个负面和一个法向矢量为\(\boldsymbol{v}\)的斜面组成:
其中\(v_i=\cos(\boldsymbol{v},\boldsymbol{e}_i)=\boldsymbol{v}\cdot\boldsymbol{e}_i\) 为\(\boldsymbol{v}\) 的方向余弦。
第 1 步:四面体各面的面积与体积
若斜面\(\Delta ABC\)的面积为\(\mathrm{d} S\),则三个负面的面积分别为: \begin{equation} \begin{aligned} & \mathrm{d} S_1=\Delta OBC = v_1 \mathrm{d} S =(\boldsymbol{v}\cdot\boldsymbol{e}_1)\mathrm{d} S \\ & \mathrm{d} S_2=\Delta OCA = v_2 \mathrm{d} S =(\boldsymbol{v}\cdot\boldsymbol{e}_2)\mathrm{d} S \\ & \mathrm{d} S_3=\Delta OAB = v_3 \mathrm{d} S =(\boldsymbol{v}\cdot\boldsymbol{e}_3)\mathrm{d} S \\ \end{aligned} \tag{2.18} \end{equation} 斜截面的面元矢量为: \begin{equation} \mathrm{d} S \, \boldsymbol{v}= \mathrm{d} S_1 \boldsymbol{e}_1+ \mathrm{d} S_2 \boldsymbol{e}_2 + \mathrm{d} S_3 \boldsymbol{e}_3 \tag{2.19} \end{equation} 四面体的体积为: \begin{equation} \mathrm{d} V = \frac{1}{3}\mathrm{d}h \mathrm{d} S \tag{2.20} \end{equation} 其中\(\mathrm{d}h\)为\(O\)点到斜面\(\Delta ABC\)的垂直距离。
第 2 步:沿坐标方向列出四面体的力平衡方程
分别沿\(x_1\)、\(x_2\)、\(x_3\)方向列出四面体的力平衡方程,其中:
- 三个坐标面的外法向分别为\(-\boldsymbol{e}_1\)、\(-\boldsymbol{e}_2\)、\(-\boldsymbol{e}_3\),因此相应面力分量带负号;
- 斜面上的面力分量为\(\sigma_{(v)j}\mathrm{d}S\),体力分量为\(f_j\mathrm{d}V\)。
三个负面上沿\(x_1\)方向的应力分量分别为\(-\sigma_{11}\)、\(-\sigma_{21}\)、\(-\sigma_{31}\)。由\(\sum F_1=0\),得到:
代入四面体侧面积表达式(2.18),当四面体体积\(\mathrm{d}V\)趋于0时:
同理可得到沿\(x_2\)和\(x_3\)方向的应力分量:
第 3 步:合写为柯西公式
三个方向的结果合写即为柯西公式(又称斜面应力公式):
\begin{equation} \sigma_{(v)j}=v_i\sigma_{ij}. \tag{2.25} \end{equation}或写成张量形式:
\begin{equation} \boldsymbol{\sigma_{(v)}}=\boldsymbol{v}\cdot\boldsymbol{\sigma} \tag{2.26} \end{equation}已知一点的应力张量 \(\boldsymbol{\sigma}\) 和斜截面的单位法向 \(\boldsymbol{v}\),即可求出该斜截面上的应力。
由张量运算推导柯西公式
以\(\boldsymbol{e}_1\)、\(\boldsymbol{e}_2\)、\(\boldsymbol{e}_3\)为法向的坐标面上的应力矢量,以及斜面上的应力矢量,分别表示为:
三个负面上的应力矢量分别为\(-\boldsymbol{\sigma}_{(1)}\)、\(-\boldsymbol{\sigma}_{(2)}\)、\(-\boldsymbol{\sigma}_{(3)}\)。 四面体上作用力的平衡条件为: \begin{equation*} -\boldsymbol{\sigma_{(1)}}\mathrm{d} S_1 - \boldsymbol{\sigma_{(2)}}\mathrm{d} S_2 - \boldsymbol{\sigma_{(3)}}\mathrm{d} S_3 + \boldsymbol{\sigma_{(v)}}\mathrm{d} S + \boldsymbol{f}\mathrm{d} V = 0 \end{equation*} 其中\(\boldsymbol{\sigma_{(i)}}\)为以\(\boldsymbol{e}_i\)为法向的坐标面上的应力矢量,\(\boldsymbol{\sigma_{(v)}}\)为斜面上的应力。由于\(\mathrm{d} V\)是二阶无穷小,\(\boldsymbol{f}\mathrm{d} V\)可以忽略。将公式(2.18)代入上式并化简得到: \begin{equation*} \begin{aligned} \boldsymbol{\sigma_{(v)}}=&(\boldsymbol{v}\cdot\boldsymbol{e}_1)\boldsymbol{\sigma}_{(1)} + (\boldsymbol{v}\cdot\boldsymbol{e}_2)\boldsymbol{\sigma}_{(2)} + (\boldsymbol{v}\cdot\boldsymbol{e}_3)\boldsymbol{\sigma}_{(3)} \\ =&\boldsymbol{v}\cdot[\boldsymbol{\sigma}_{(1)} \boldsymbol{e}_1 + \boldsymbol{\sigma}_{(2)} \boldsymbol{e}_2 + \boldsymbol{\sigma}_{(3)} \boldsymbol{e}_3] \end{aligned} \end{equation*} 代入各坐标面上的应力表达式,可以展开为: \begin{equation*} \begin{aligned} \boldsymbol{\sigma}_{(v)} &= (v_1\sigma_{11}+v_2\sigma_{21}+v_3\sigma_{31})\boldsymbol{e}_1 \\ &\quad + (v_1\sigma_{12}+v_2\sigma_{22}+v_3\sigma_{32})\boldsymbol{e}_2 \\ &\quad + (v_1\sigma_{13}+v_2\sigma_{23}+v_3\sigma_{33})\boldsymbol{e}_3. \end{aligned} \end{equation*} 因此斜面上的应力沿各方向的分量为: \begin{equation*} \begin{aligned} & \sigma_{(v)1}=v_1\sigma_{11} + v_2\sigma_{21} + v_3\sigma_{31} \\ & \sigma_{(v)2}=v_1\sigma_{12} + v_2\sigma_{22} + v_3\sigma_{32} \\ & \sigma_{(v)3}=v_1\sigma_{13} + v_2\sigma_{23} + v_3\sigma_{33} \end{aligned} \end{equation*} 即 \begin{equation*} \sigma_{(v)j}=v_i\sigma_{ij} \end{equation*}
柯西公式的应用:斜面上的正应力、切应力与应力边界条件
斜面应力计算
已知应力张量 \(\boldsymbol{\sigma}\) 与斜截面单位法向 \(\boldsymbol{\nu}\),先由柯西公式求斜截面上的应力矢量,再分解为正应力与切应力。
斜面应力的大小
\[ \begin{aligned} \sigma_{\nu} &= |\boldsymbol{\sigma}_{(\nu)}| = \sqrt{\sigma_{(\nu)1}^2 + \sigma_{(\nu)2}^2 + \sigma_{(\nu)3}^2} \\ &= (\sigma_{(\nu)i}\,\sigma_{(\nu)i})^{1/2} \\ &= (\nu_k\,\sigma_{ki}\,\nu_l\,\sigma_{li})^{1/2} \end{aligned} \]斜面应力的方向
\[ \boldsymbol{n}_{\sigma} = \frac{\boldsymbol{\sigma}_{(\nu)}}{|\boldsymbol{\sigma}_{(\nu)}|} \] \[ \cos(\boldsymbol{\sigma}_{(\nu)}, \boldsymbol{e}_1) = \frac{\sigma_{(\nu)1}}{\sigma_{\nu}};\; \cos(\boldsymbol{\sigma}_{(\nu)}, \boldsymbol{e}_2) = \frac{\sigma_{(\nu)2}}{\sigma_{\nu}};\; \cos(\boldsymbol{\sigma}_{(\nu)}, \boldsymbol{e}_3) = \frac{\sigma_{(\nu)3}}{\sigma_{\nu}} \]斜面正应力,即应力矢量向斜面法向的投影:
\[ \sigma_n = \boldsymbol{\sigma}_{(\nu)} \cdot \boldsymbol{\nu} = (\boldsymbol{\nu} \cdot \boldsymbol{\sigma}) \cdot \boldsymbol{\nu} = \sigma_{ij}\,\nu_i\,\nu_j \]斜面切应力,即应力矢量减去法向分量:
\[ \boldsymbol{\tau} = \boldsymbol{\sigma}_{(\nu)} - \boldsymbol{\sigma}_n = \boldsymbol{\sigma}_{(\nu)} - \boldsymbol{\nu}\,\sigma_n \] \[ \begin{aligned} \tau_i &= \sigma_{(\nu)i} - \nu_i\,\sigma_n \\ &= \nu_j\,\sigma_{ji} - \nu_i\,\sigma_{kl}\,\nu_k\,\nu_l \end{aligned} \]切应力大小
\[ \tau = (\boldsymbol{\tau} \cdot \boldsymbol{\tau})^{1/2} = \bigl(\sigma_{(\nu)}^2 - \sigma_n^2\bigr)^{1/2} \]柯西公式应用:给定应力边界条件
若斜面是物体的边界面,则柯西公式可用作未知应力场的力边界条件。 设边界面上的给定面力为\(\boldsymbol{p}\),单位外法向为\(\boldsymbol{\nu}\),其方向余弦为\(l\)、\(m\)、\(n\),则:
\[ \begin{aligned} p_x &= \sigma_{xx}l + \tau_{yx}m + \tau_{zx}n, \\ p_y &= \tau_{xy}l + \sigma_{yy}m + \tau_{zy}n, \\ p_z &= \tau_{xz}l + \tau_{yz}m + \sigma_{zz}n. \end{aligned} \]写成指标形式为:
\[ p_j=\nu_i\sigma_{ij}. \]其中 \(p_j\) 是给定面力 \(\boldsymbol{p}\) 沿第 \(j\) 个坐标轴方向的分量, \(\nu_1=l\)、\(\nu_2=m\)、\(\nu_3=n\) 为边界面单位外法向的方向余弦。
2.4 应力坐标变换
已知一点处的 \(\sigma_x,\sigma_y,\tau_{xy}\),若把坐标轴逆时针转过 \(\theta\), 新坐标面上的 \(\sigma_{x'},\sigma_{y'},\tau_{x'y'}\) 如何计算?
用上一节的斜面应力公式求出新坐标面上的应力,再沿新坐标轴分解。
平面情况:坐标轴转过 \(\theta\) 角
第 1 步:由斜面应力公式求新坐标面上的应力
上一节已由力平衡得到斜面应力公式 \(\sigma_{(v)j}=v_i\sigma_{ij}\)(式 2.25)。 对法向沿 \(+x'\) 的新坐标面,其单位外法向在旧坐标系中为:
\begin{equation} \boldsymbol{v}=\boldsymbol{e}_{x'} =\cos\theta\,\boldsymbol{e}_x+\sin\theta\,\boldsymbol{e}_y. \tag{2.27} \end{equation}记该面应力沿旧 \(x,y\) 轴的分量为 \(p_x,p_y\)。将方向余弦 \(v_x=\cos\theta,\ v_y=\sin\theta\) 代入斜面应力公式,利用 \(\tau_{yx}=\tau_{xy}\),得:
\begin{equation} \begin{aligned} p_x&=\sigma_x\cos\theta+\tau_{xy}\sin\theta,\\ p_y&=\tau_{xy}\cos\theta+\sigma_y\sin\theta. \end{aligned} \tag{2.28} \end{equation}至此,已求出新 \(x'\) 面上的应力,但 \(p_x,p_y\) 仍是用旧坐标系描述的。
第 2 步:投影到新坐标系,得到正应力和切应力
新 \(x'\) 轴相对旧 \(x,y\) 轴的方向余弦是 \((\cos\theta,\sin\theta)\), 新 \(y'\) 轴的方向余弦是 \((-\sin\theta,\cos\theta)\)。 因而,斜面应力在法向 \(+x'\) 和切向 \(+y'\) 上的投影分别为:
\begin{equation} \begin{aligned} \sigma_{x'}&=p_x\cos\theta+p_y\sin\theta,\\ \tau_{x'y'}&=-p_x\sin\theta+p_y\cos\theta. \end{aligned} \tag{2.29} \end{equation}对\(y'\)面的应力进行类似推导,展开后可以得到二维应力坐标变换公式:
利用二倍角公式,可写成便于计算和寻找主应力方向的形式:
\begin{equation} \begin{aligned} \sigma_{x'}&=\frac{\sigma_x+\sigma_y}{2} +\frac{\sigma_x-\sigma_y}{2}\cos2\theta+\tau_{xy}\sin2\theta,\\ \sigma_{y'}&=\frac{\sigma_x+\sigma_y}{2} -\frac{\sigma_x-\sigma_y}{2}\cos2\theta-\tau_{xy}\sin2\theta,\\ \tau_{x'y'}&=-\frac{\sigma_x-\sigma_y}{2}\sin2\theta+\tau_{xy}\cos2\theta. \end{aligned} \tag{2.31} \end{equation}推广到三维:坐标变换与方向余弦
三维情况与二维相同:先由斜面应力公式求新坐标面上的应力,再向新坐标轴投影。 设新轴 \(x_{m'}\) 与旧轴 \(x_i\) 的方向余弦为 \(\beta_{m'i}=\cos(x_{m'},x_i)\),组成方向余弦矩阵:
\begin{equation} \boldsymbol{\beta}= \begin{bmatrix} \beta_{1'1}&\beta_{1'2}&\beta_{1'3}\\ \beta_{2'1}&\beta_{2'2}&\beta_{2'3}\\ \beta_{3'1}&\beta_{3'2}&\beta_{3'3} \end{bmatrix},\qquad \boldsymbol{\beta}\boldsymbol{\beta}^{T}=\boldsymbol{I}. \tag{2.32} \end{equation}第 1 步:由斜面应力公式求新坐标面上的应力
取外法向沿 \(+x_{m'}\) 的新坐标面,其法向的方向余弦为 \(v_i=\beta_{m'i}\)。
由
斜面应力公式(柯西公式)
\(\sigma_{(v)j}=\displaystyle\sum_{i=1}^{3}v_i\sigma_{ij}\)
\(\sigma_{(v)1}=v_1\sigma_{11}+v_2\sigma_{21}+v_3\sigma_{31}\)
\(\sigma_{(v)2}=v_1\sigma_{12}+v_2\sigma_{22}+v_3\sigma_{32}\)
\(\sigma_{(v)3}=v_1\sigma_{13}+v_2\sigma_{23}+v_3\sigma_{33}\)
\(v_i\):斜面单位外法向的方向余弦。
\(\sigma_{(v)j}\):该面应力沿旧轴 \(x_j\) 的分量。
,
该面应力沿旧轴 \(x_j\) 的分量为:
第 2 步:将斜面应力投影到新轴
将该面应力沿新轴 \(x_{n'}\) 投影,得到新应力分量。 第一个下标 \(m'\) 指定截面法向,第二个下标 \(n'\) 指定力的分解方向:
\begin{equation} \begin{aligned} \sigma_{m'n'}&=\sum_{j=1}^{3}\beta_{n'j}p_j^{(m')}=\sum_{i=1}^{3}\sum_{j=1}^{3}\beta_{m'i}\beta_{n'j}\sigma_{ij}. \end{aligned} \tag{2.34} \end{equation}\(m'=n'\) 时为正应力,\(m'\ne n'\) 时为切应力。将九个分量按行、列排列,便得到矩阵形式:
应力张量的坐标变换公式(矩阵形式):
\begin{equation} \boldsymbol{\sigma}'=\boldsymbol{\beta}\,\boldsymbol{\sigma}\,\boldsymbol{\beta}^{T} \tag{2.35} \end{equation}左乘 \(\boldsymbol{\beta}\) 对应确定新坐标面上的应力,右乘 \(\boldsymbol{\beta}^{T}\) 对应将该应力投影到新坐标轴。
当只绕 \(z\) 轴逆时针转动角度 \(\theta\) 时,
\[ \boldsymbol{\beta}= \begin{bmatrix} \cos\theta&\sin\theta&0\\ -\sin\theta&\cos\theta&0\\ 0&0&1 \end{bmatrix}. \]代入坐标转换公式,\(\sigma_{1'1'}\), \(\sigma_{2'2'}\), 和 \(\tau_{1'2'}\) 三个分量与二维坐标转换公式一致。
应力坐标转换的张量推导
1. 用方向余弦表示新基矢量
\[ \boldsymbol{e}_{m'}=\beta_{m'i}\boldsymbol{e}_i,\qquad \boldsymbol{e}_{n'}=\beta_{n'k}\boldsymbol{e}_k,\qquad \boldsymbol{e}_j\cdot\boldsymbol{e}_k=\delta_{jk}. \]2. 由柯西公式求新坐标面上的应力矢量
法向为 \(\boldsymbol{e}_{m'}\) 的截面上:
\[ \boldsymbol{t}^{(m')}=\boldsymbol{e}_{m'}\cdot\boldsymbol{\sigma} =\beta_{m'i}\sigma_{ij}\boldsymbol{e}_j. \]3. 向新基矢量投影,得到二阶张量变换律
\[ \begin{aligned} \sigma_{m'n'}&=\boldsymbol{t}^{(m')}\cdot\boldsymbol{e}_{n'}\\ &=(\beta_{m'i}\sigma_{ij}\boldsymbol{e}_j) \cdot(\beta_{n'k}\boldsymbol{e}_k)\\ &=\beta_{m'i}\beta_{n'k}\sigma_{ij}\delta_{jk}\\ &=\beta_{m'i}\beta_{n'j}\sigma_{ij}. \end{aligned} \]两个方向余弦因子分别对应截面法向和应力分解方向的变换。 这正是二阶张量的坐标变换规律,其矩阵表示为 \(\boldsymbol{\sigma}'=\boldsymbol{\beta}\boldsymbol{\sigma}\boldsymbol{\beta}^{T}\)。
由爱因斯坦求和约定,重复指标 \(i,j=1,2,3\) 自动求和:
\[ \sigma_{m'n'}=\beta_{m'i}\beta_{n'j}\sigma_{ij} \]其余分量可按同一规则展开。前一个下标 \(m'\) 决定第一组方向余弦,后一个下标 \(n'\) 决定第二组方向余弦。
同一应力状态的不同坐标表示
调节六个应力分量和三个坐标旋转角,观察同一应力状态在新旧坐标系下的分量变化。
2.5 主应力、主方向与应力不变量
对任意给定的应力状态,是否存在某个特定的截面,其上只有正应力,而切应力为零?
主应力特征方程的推导
第1步:假设存在只有正应力,且切应力为零的截面。此截面单位法向矢量为 \(\boldsymbol{v} = (l, m, n)\),满足 \(l^2 + m^2 + n^2 = 1\)。由于切应力为零,截面上的总应力 \(\boldsymbol{p}_v\) 必然沿法线方向:
\begin{equation} \boldsymbol{p}_v = \boldsymbol{v}\cdot\sigma \tag{2.36} \end{equation}将此平面称为主平面,其法线方向称为主方向,平面上的正应力称为主应力。
第2步:总应力在坐标轴上的分量。将 \(\boldsymbol{p}_v\) 沿三个坐标轴分解:
\begin{equation} p_x = \sigma l,\qquad p_y = \sigma m,\qquad p_z = \sigma n \tag{2.37} \end{equation}第3步:对斜面运用柯西公式。由柯西公式\(\sigma_{(v)1}=v_1\sigma_{11}+v_2\sigma_{21}+v_3\sigma_{31}\)
\(\sigma_{(v)2}=v_1\sigma_{12}+v_2\sigma_{22}+v_3\sigma_{32}\)
\(\sigma_{(v)3}=v_1\sigma_{13}+v_2\sigma_{23}+v_3\sigma_{33}\),斜面上的应力矢量分量也可用应力张量表示:
第4步:联立两组表达式,得到:
\begin{equation} \begin{aligned} \sigma l &= \sigma_x l + \tau_{yx} m + \tau_{zx} n \\ \sigma m &= \tau_{xy} l + \sigma_y m + \tau_{zy} n \\ \sigma n &= \tau_{xz} l + \tau_{yz} m + \sigma_z n \end{aligned}\tag{2.39} \end{equation}移项,整理为关于 \((l, m, n)\) 的齐次线性方程组:
\begin{equation} \begin{aligned} (\sigma_x - \sigma)l + \tau_{yx}m + \tau_{zx}n &= 0 \\ \tau_{xy}l + (\sigma_y - \sigma)m + \tau_{zy}n &= 0 \\ \tau_{xz}l + \tau_{yz}m + (\sigma_z - \sigma)n &= 0 \end{aligned}\tag{2.40} \end{equation}第5步:非零解条件。由于 \(l^2+m^2+n^2=1\),齐次线性方程组存在非零解的充要条件是系数行列式为零:
\begin{equation} \begin{vmatrix} \sigma_x - \sigma & \tau_{yx} & \tau_{zx} \\ \tau_{xy} & \sigma_y - \sigma & \tau_{zy} \\ \tau_{xz} & \tau_{yz} & \sigma_z - \sigma \end{vmatrix} = 0 \tag{2.41} \end{equation}第6步:展开行列式——特征方程。将上述 \(3\times3\) 行列式展开,得到一个关于 \(\sigma\) 的三次代数方程:
称为应力状态的特征方程(characteristic equation)。方程的三个系数 \(I_1, I_2, I_3\) 由应力分量唯一确定。
三个应力不变量
特征方程的三个系数 \(I_1, I_2, I_3\) 称为应力张量的第一、第二、第三不变量。"不变量"意味着它们的数值不随坐标系的旋转而改变——无论从哪个坐标系观察同一点的应力状态,\(I_1, I_2, I_3\) 始终相同。
(1) 第一不变量 \(I_1\)
\begin{equation} I_1 = \sigma_x + \sigma_y + \sigma_z = \sigma_{11} + \sigma_{22} + \sigma_{33} = \sigma_{ii} \tag{2.43} \end{equation}三个正应力之和,等于平均正应力的三倍。
(2) 第二不变量 \(I_2\)
\begin{equation} \begin{aligned} I_2 &= \begin{vmatrix}\sigma_x & \tau_{xy} \\ \tau_{xy} & \sigma_y\end{vmatrix} + \begin{vmatrix}\sigma_y & \tau_{yz} \\ \tau_{yz} & \sigma_z\end{vmatrix} + \begin{vmatrix}\sigma_z & \tau_{zx} \\ \tau_{zx} & \sigma_x\end{vmatrix} \\[2pt] &= \sigma_x\sigma_y + \sigma_y\sigma_z + \sigma_z\sigma_x - \tau_{xy}^2 - \tau_{yz}^2 - \tau_{zx}^2 \end{aligned}\tag{2.44} \end{equation}即应力矩阵三个二阶主子式之和。
(3) 第三不变量 \(I_3\)
\begin{equation} \begin{aligned} I_3 &= \begin{vmatrix} \sigma_x & \tau_{xy} & \tau_{zx} \\ \tau_{xy} & \sigma_y & \tau_{yz} \\ \tau_{zx} & \tau_{yz} & \sigma_z \end{vmatrix} \\[2pt] &= \sigma_x\sigma_y\sigma_z + 2\tau_{xy}\tau_{yz}\tau_{zx} - \sigma_x\tau_{yz}^2 - \sigma_y\tau_{zx}^2 - \sigma_z\tau_{xy}^2 \end{aligned}\tag{2.45} \end{equation}即应力矩阵的行列式。
求主应力与主方向
第 1 步:求解特征方程。将三个不变量代入特征方程(式 2.42):
\[ \sigma^3-I_1\sigma^2+I_2\sigma-I_3=0 \]应力张量为实对称矩阵,因此特征方程有三个实根(计入重根), 即该点的三个主应力。通常按代数值从大到小排列,分别称为第一、第二、第三主应力:
\[ \sigma_1\ge\sigma_2\ge\sigma_3 \]第 2 步:逐个求对应的主方向。将每一个主应力 \(\sigma_k\)(\(k=1,2,3\))代入齐次方程组,并加上单位法向条件:
\[ \left\{ \begin{aligned} (\sigma_x-\sigma_k)l_k+\tau_{xy}m_k+\tau_{zx}n_k&=0,\\ \tau_{xy}l_k+(\sigma_y-\sigma_k)m_k+\tau_{yz}n_k&=0,\\ \tau_{zx}l_k+\tau_{yz}m_k+(\sigma_z-\sigma_k)n_k&=0,\\ l_k^2+m_k^2+n_k^2&=1. \end{aligned} \right. \]由此依次求出三个主方向的单位向量:
\[ \boldsymbol{v}^{(1)}=(l_1,m_1,n_1),\qquad \boldsymbol{v}^{(2)}=(l_2,m_2,n_2),\qquad \boldsymbol{v}^{(3)}=(l_3,m_3,n_3). \]主应力的性质
1. 不变性
\(I_1,I_2,I_3\) 是三个与坐标选择无关的标量,称为应力张量的第一、第二和第三不变量。它们是相互独立的。
由于特征方程的三个系数都与坐标选取无关,解出的三个主应力也与坐标选取无关。
不同情况下的主方向变化:
- 三个主应力互不相等:三个主方向是唯一的。
- 有两个主应力相等(如 \(\sigma_1=\sigma_2\)):与\(\sigma_3\)垂直的平面内,任何方向都是主方向,可以在这个平面内任取两条相互垂直的方向作为主方向;
- 三个主应力全相等:任何方向都是主方向。
2. 实数性
由于 \(\sigma_{ij}=\sigma_{ji}\),应力张量是实对称矩阵,其三个特征值均为实数,因此三个主应力均为实数。
证明:特征方程的根必为实数
若存在复数根,则 \(\sigma_1\) 与 \(\overline{\sigma}_1\) 成对存在, 相应的非零特征向量为 \(\boldsymbol{v}_1\) 与 \(\overline{\boldsymbol{v}}_1\),满足:
\[ \left\{ \begin{aligned} \boldsymbol{v}_1\cdot\boldsymbol{\sigma}&=\sigma_1\boldsymbol{v}_1,\\ \overline{\boldsymbol{v}}_1\cdot\overline{\boldsymbol{\sigma}} &=\overline{\sigma}_1\overline{\boldsymbol{v}}_1. \end{aligned} \right. \]由于应力张量为实对称矩阵,\(\boldsymbol{\sigma}=\overline{\boldsymbol{\sigma}}=\boldsymbol{\sigma}^{T}\),所以:
\[ \overline{\boldsymbol{v}}_1\cdot\overline{\boldsymbol{\sigma}}\cdot\boldsymbol{v}_1 =\overline{\boldsymbol{v}}_1\cdot\boldsymbol{\sigma}\cdot\boldsymbol{v}_1 =\sigma_{ij}\overline{v}_{1i}v_{1j}, \] \[ \begin{aligned} \boldsymbol{v}_1\cdot\boldsymbol{\sigma}\cdot\overline{\boldsymbol{v}}_1 &=\sigma_{ij}v_{1i}\overline{v}_{1j} =\sigma_{ji}v_{1i}\overline{v}_{1j}\\ &=\sigma_{ij}v_{1j}\overline{v}_{1i} =\sigma_{ij}\overline{v}_{1i}v_{1j} =\overline{\boldsymbol{v}}_1\cdot\boldsymbol{\sigma}\cdot\boldsymbol{v}_1. \end{aligned} \]而另一方面:
\[ \begin{aligned} \overline{\boldsymbol{v}}_1\cdot\overline{\boldsymbol{\sigma}}\cdot\boldsymbol{v}_1 &=\overline{\sigma}_1\,\overline{\boldsymbol{v}}_1\cdot\boldsymbol{v}_1 =\overline{\sigma}_1|\boldsymbol{v}_1|^2,\\ \boldsymbol{v}_1\cdot\boldsymbol{\sigma}\cdot\overline{\boldsymbol{v}}_1 &=\sigma_1\boldsymbol{v}_1\cdot\overline{\boldsymbol{v}}_1 =\sigma_1|\boldsymbol{v}_1|^2. \end{aligned} \]因 \(|\boldsymbol{v}_1|^2=\sum_i|v_{1i}|^2>0\),故 \(\sigma_1=\overline{\sigma}_1\),必为实根。
3. 极值性
\(\sigma_1\) 与 \(\sigma_3\) 分别为该点所有截面上正应力的最大值与最小值。
\[ \sigma_3\le\sigma_n\le\sigma_1 \]证明:第一、第三主应力分别为最大、最小正应力
在主坐标系中,任意斜截面上正应力的表达式为:
\[ \left\{ \begin{aligned} & \sigma_n=\boldsymbol{v}\cdot\boldsymbol{\sigma}\cdot\boldsymbol{v} =\sigma_{ij}v_iv_j=\sigma_1v_1^2+\sigma_2v_2^2+\sigma_3v_3^2,\\ & v_1^2+v_2^2+v_3^2=1. \end{aligned} \right. \]因此:
\[ \sigma_n=\sigma_1-(\sigma_1-\sigma_2)v_2^2-(\sigma_1-\sigma_3)v_3^2\le\sigma_1. \] \[ \sigma_n=(\sigma_1-\sigma_3)v_1^2+(\sigma_2-\sigma_3)v_2^2+\sigma_3\ge\sigma_3. \]4. 正交性与重根
实对称应力张量对应于不同特征值的主方向相互正交。根据特征根的重数,可分为三种情况:
- 三个根互异:\(\sigma_1>\sigma_2>\sigma_3\),三个主方向两两正交,各主轴唯一确定。
- 一对重根:如 \(\sigma_1=\sigma_2\ne\sigma_3\), 与第三主方向垂直的平面内,任意方向均为对应于该重根的主方向, 可任选两个相互正交的方向作为第一、第二主方向;\(\sigma_1\ne\sigma_2=\sigma_3\) 时同理。
- 三重根:\(\sigma_1=\sigma_2=\sigma_3\), 空间任意方向都是主方向,可任选三个相互正交的方向作为主轴。 此时为等向应力状态,任意截面上的剪应力均为零。
因此,在任意一点总能选取一组三个相互正交的主方向。
证明:主方向的正交性及重根时的方向选择
特征方程无重根时,三个主方向必两两正交。
\[ \left\{ \begin{aligned} \boldsymbol{v}_1\cdot\boldsymbol{\sigma}&=\sigma_1\boldsymbol{v}_1,\\ \boldsymbol{v}_2\cdot\boldsymbol{\sigma}&=\sigma_2\boldsymbol{v}_2,\\ \boldsymbol{v}_3\cdot\boldsymbol{\sigma}&=\sigma_3\boldsymbol{v}_3. \end{aligned} \right. \quad\Longrightarrow\quad \left\{ \begin{aligned} \boldsymbol{v}_1\cdot\boldsymbol{\sigma}\cdot\boldsymbol{v}_2 &=\sigma_1\boldsymbol{v}_1\cdot\boldsymbol{v}_2,\\ \boldsymbol{v}_2\cdot\boldsymbol{\sigma}\cdot\boldsymbol{v}_1 &=\sigma_2\boldsymbol{v}_1\cdot\boldsymbol{v}_2. \end{aligned} \right. \]应力张量对称,故上面两式左端相等;又因 \(\sigma_1\ne\sigma_2\),所以:
\[ \boldsymbol{v}_1\cdot\boldsymbol{v}_2=0. \]其余两个方向之间同理。
特征方程有一对重根时,面内呈双向等拉(或等压)状态,可任选两个相互正交的方向为主方向。
设 \(\sigma_1=\sigma_2\),在相应平面内任选一方向 \(\boldsymbol{v}=\alpha\boldsymbol{v}_1+\beta\boldsymbol{v}_2\),则:
\[ \boldsymbol{v}\cdot\boldsymbol{\sigma} =\sigma_1\alpha\boldsymbol{v}_1+\sigma_2\beta\boldsymbol{v}_2 =\sigma_1\boldsymbol{v}=\sigma_2\boldsymbol{v}. \]特征方程有三重根时,可任选三个相互正交的方向作为主方向。
主应力坐标系
通过该点并沿各主方向的直线称为该点的主轴。 以三个互相正交的主轴为坐标轴,建立该点的主坐标系。 在主坐标系中,各坐标面上的切应力均为零,应力张量简化为对角型:
\begin{equation} \boldsymbol{\sigma}_{p}= \begin{bmatrix} \sigma_1&0&0\\ 0&\sigma_2&0\\ 0&0&\sigma_3 \end{bmatrix} \tag{2.46} \end{equation}在应力场中,处处与某一主方向相切的曲线称为主应力迹线。 当以这些迹线构成坐标曲线时,得到相应的主坐标系;主方向通常随位置变化。
在主坐标系中,不变量的表达式相应简化为:
\[ \begin{aligned} I_1&=\sigma_1+\sigma_2+\sigma_3,\\ I_2&=\sigma_1\sigma_2+\sigma_2\sigma_3+\sigma_3\sigma_1,\\ I_3&=\sigma_1\sigma_2\sigma_3. \end{aligned} \]例题:求主应力与主方向
题目:已知一点的应力张量为
\[ [\boldsymbol{\sigma}]=\begin{bmatrix} 3&1&1\\ 1&0&2\\ 1&2&0 \end{bmatrix}, \]求主应力和主方向。
解:第 1 步,计算不变量。
\[ \begin{aligned} I_1&=3+0+0=3,\\ I_2&=3\times0+0\times0+0\times3-1^2-2^2-1^2=-6,\\ I_3&=3\times0\times0+2\times1\times2\times1 -3\times2^2-0\times1^2-0\times1^2=-8. \end{aligned} \]第 2 步,求主应力。特征方程为:
\[ \sigma^3-3\sigma^2-6\sigma+8 =(\sigma-4)(\sigma-1)(\sigma+2)=0. \]按代数值从大到小排列,得到:
\[ \sigma_1=4,\qquad\sigma_2=1,\qquad\sigma_3=-2. \]第 3 步,求主方向。将各主应力代入方程组:
\[ \left\{ \begin{aligned} (3-\sigma)l+m+n&=0,\\ l-\sigma m+2n&=0,\\ l+2m-\sigma n&=0,\\ l^2+m^2+n^2&=1. \end{aligned} \right. \]当 \(\sigma_1=4\) 时,得 \(l=2m,\ n=m\),可取:
\[ \boldsymbol{v}_1=\frac{1}{\sqrt6}(2,1,1). \]当 \(\sigma_2=1\) 时,得 \(m=n=-l\),可取:
\[ \boldsymbol{v}_2=\frac{1}{\sqrt3}(1,-1,-1). \]当 \(\sigma_3=-2\) 时,得 \(l=0,\ n=-m\),可取:
\[ \boldsymbol{v}_3=\frac{1}{\sqrt2}(0,1,-1). \]2.6 最大剪应力
在过一点的所有截面中,哪个截面上的剪应力最大?最大剪应力是多少?该截面的方向如何确定?
主坐标系下任意截面上的剪应力
第1步:在主坐标系下分析问题。在主坐标系 \(Ox_1x_2x_3\) 中,坐标轴方向就是三个主方向,因此应力张量只有对角项:
\begin{equation} \boldsymbol{\sigma} = \begin{bmatrix} \sigma_1 & 0 & 0 \\ 0 & \sigma_2 & 0 \\ 0 & 0 & \sigma_3 \end{bmatrix} \tag{2.47} \end{equation}设任意截面的单位法向量为 \(\boldsymbol{v}=(v_1,v_2,v_3)\),并满足:
\begin{equation} v_1^2 + v_2^2 + v_3^2 = 1 \tag{2.48} \end{equation}第2步:用柯西公式求截面上的总应力矢量。由 \(\boldsymbol{\sigma}_v=\boldsymbol{v}\cdot\boldsymbol{\sigma}\),在主坐标系中有:
\begin{equation} \boldsymbol{\sigma}_v = \begin{bmatrix} \sigma_1 v_1 \\ \sigma_2 v_2 \\ \sigma_3 v_3 \end{bmatrix} \tag{2.49} \end{equation}第3步:把总应力矢量分解为正应力和剪应力。正应力是 \(\boldsymbol{\sigma}_v\) 在法向 \(\boldsymbol{v}\) 上的投影:
\begin{equation} \sigma_n = \boldsymbol{\sigma}_v\cdot\boldsymbol{v} = \sigma_1 v_1^2 + \sigma_2 v_2^2 + \sigma_3 v_3^2 \tag{2.50} \end{equation}由于剪应力分量与正应力分量互相垂直,可以用勾股定理得到剪应力大小:
\begin{equation} \begin{split} \tau^2 & = (\boldsymbol{\sigma}_v)^2-\sigma_n^2 \\ & =\sigma_1^2 v_1^2 + \sigma_2^2 v_2^2 + \sigma_3^2 v_3^2- (\sigma_1 v_1^2 + \sigma_2 v_2^2 + \sigma_3 v_3^2)^2 \end{split} \tag{2.51} \end{equation}当 \(\sigma_1 = \sigma_2 = \sigma_3\),即静水压力状态下: \[\begin{split} \tau^2 &= \sigma_1^2 (v_1^2 + v_2^2 + v_3^2) - (\sigma_1)^2 \\ &= \sigma_1^2 - \sigma_1^2 \\ &= 0 \end{split}\]
因此,如果三个主应力相等,任意截面上的剪应力都为零;只有当不同方向的主应力存在差异时,斜截面上才会出现剪应力。
第4步:在约束条件下求剪应力的极值。法向量满足约束 \(f=v_1^2+v_2^2+v_3^2-1=0\),结合式(2.51)构造拉格朗日函数:
\begin{equation} F(v_1,v_2,v_3,\lambda) = \tau^2(v_1,v_2,v_3) - \lambda(v_1^2 + v_2^2 + v_3^2 - 1) \tag{2.52} \end{equation}\(\tau^2\) 取极值的条件是 \(F\) 对各变量的偏导数为零:
\begin{equation} \begin{aligned} & \frac{\partial F}{\partial v_i}=\frac{\partial (\tau^2)}{\partial v_i}-\lambda\frac{\partial f}{\partial v_i}=0,\\ & \frac{\partial F}{\partial \lambda}=0. \end{aligned} \tag{2.53} \end{equation}展开得到: \begin{equation} \begin{aligned} & v_1[\sigma_1^2 -2\sigma_1(\sigma_1 v_1^2 + \sigma_2 v_2^2 + \sigma_3 v_3^2) - \lambda] = 0,\\ & v_2[\sigma_2^2 -2\sigma_2(\sigma_1 v_1^2 + \sigma_2 v_2^2 + \sigma_3 v_3^2) - \lambda] = 0,\\ & v_3[\sigma_3^2 -2\sigma_3(\sigma_1 v_1^2 + \sigma_2 v_2^2 + \sigma_3 v_3^2) - \lambda] = 0,\\ & v_1^2 + v_2^2 + v_3^2 - 1 = 0. \end{aligned} \tag{2.54} \end{equation}
可以解出三个法线方向\(v_i\),分别代入式(2.51),得到三个剪应力的极值: \begin{equation} \begin{aligned} \tau_{13} & = \frac{1}{2}(\sigma_1 - \sigma_3), \\ \tau_{12} & = \frac{1}{2}(\sigma_1 - \sigma_2), \\ \tau_{23} & = \frac{1}{2}(\sigma_2 - \sigma_3). \end{aligned} \tag{2.55} \end{equation}
由于 \(\sigma_1\ge \sigma_2\ge \sigma_3\),其中 \(\tau_{13}\) 是最大剪应力。最大剪应力面法线方向满足:
\begin{equation} v_1^2=v_3^2=\frac{1}{2},\qquad v_2=0 \tag{2.56} \end{equation}因此最大剪应力面法线与主应力 \(\sigma_1,\sigma_3\) 轴各成 \(45^\circ\) 角,且该面上的正应力为:
\begin{equation} \sigma_n=\frac{\sigma_1+\sigma_3}{2} \tag{2.57} \end{equation}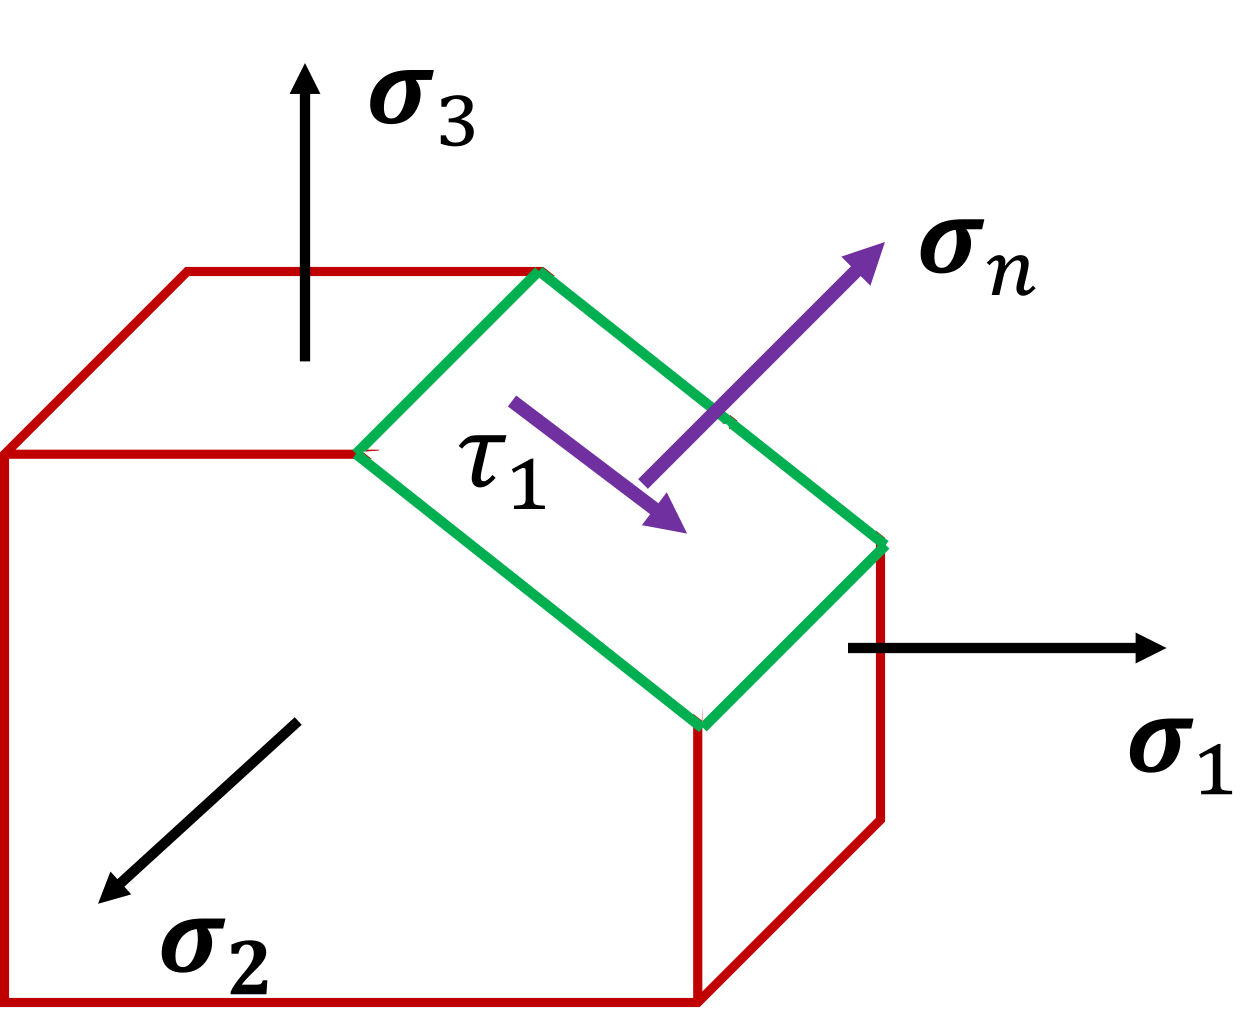
2.7 八面体剪应力与等效应力
对于三个主应力方向夹角相等的特殊截面,即八面体面,研究其切应力分布。
八面体剪应力不是最大剪应力,但它与偏应力、形状改变以及 von Mises 等效应力有直接关系,是连接应力分析与强度理论的重要桥梁。
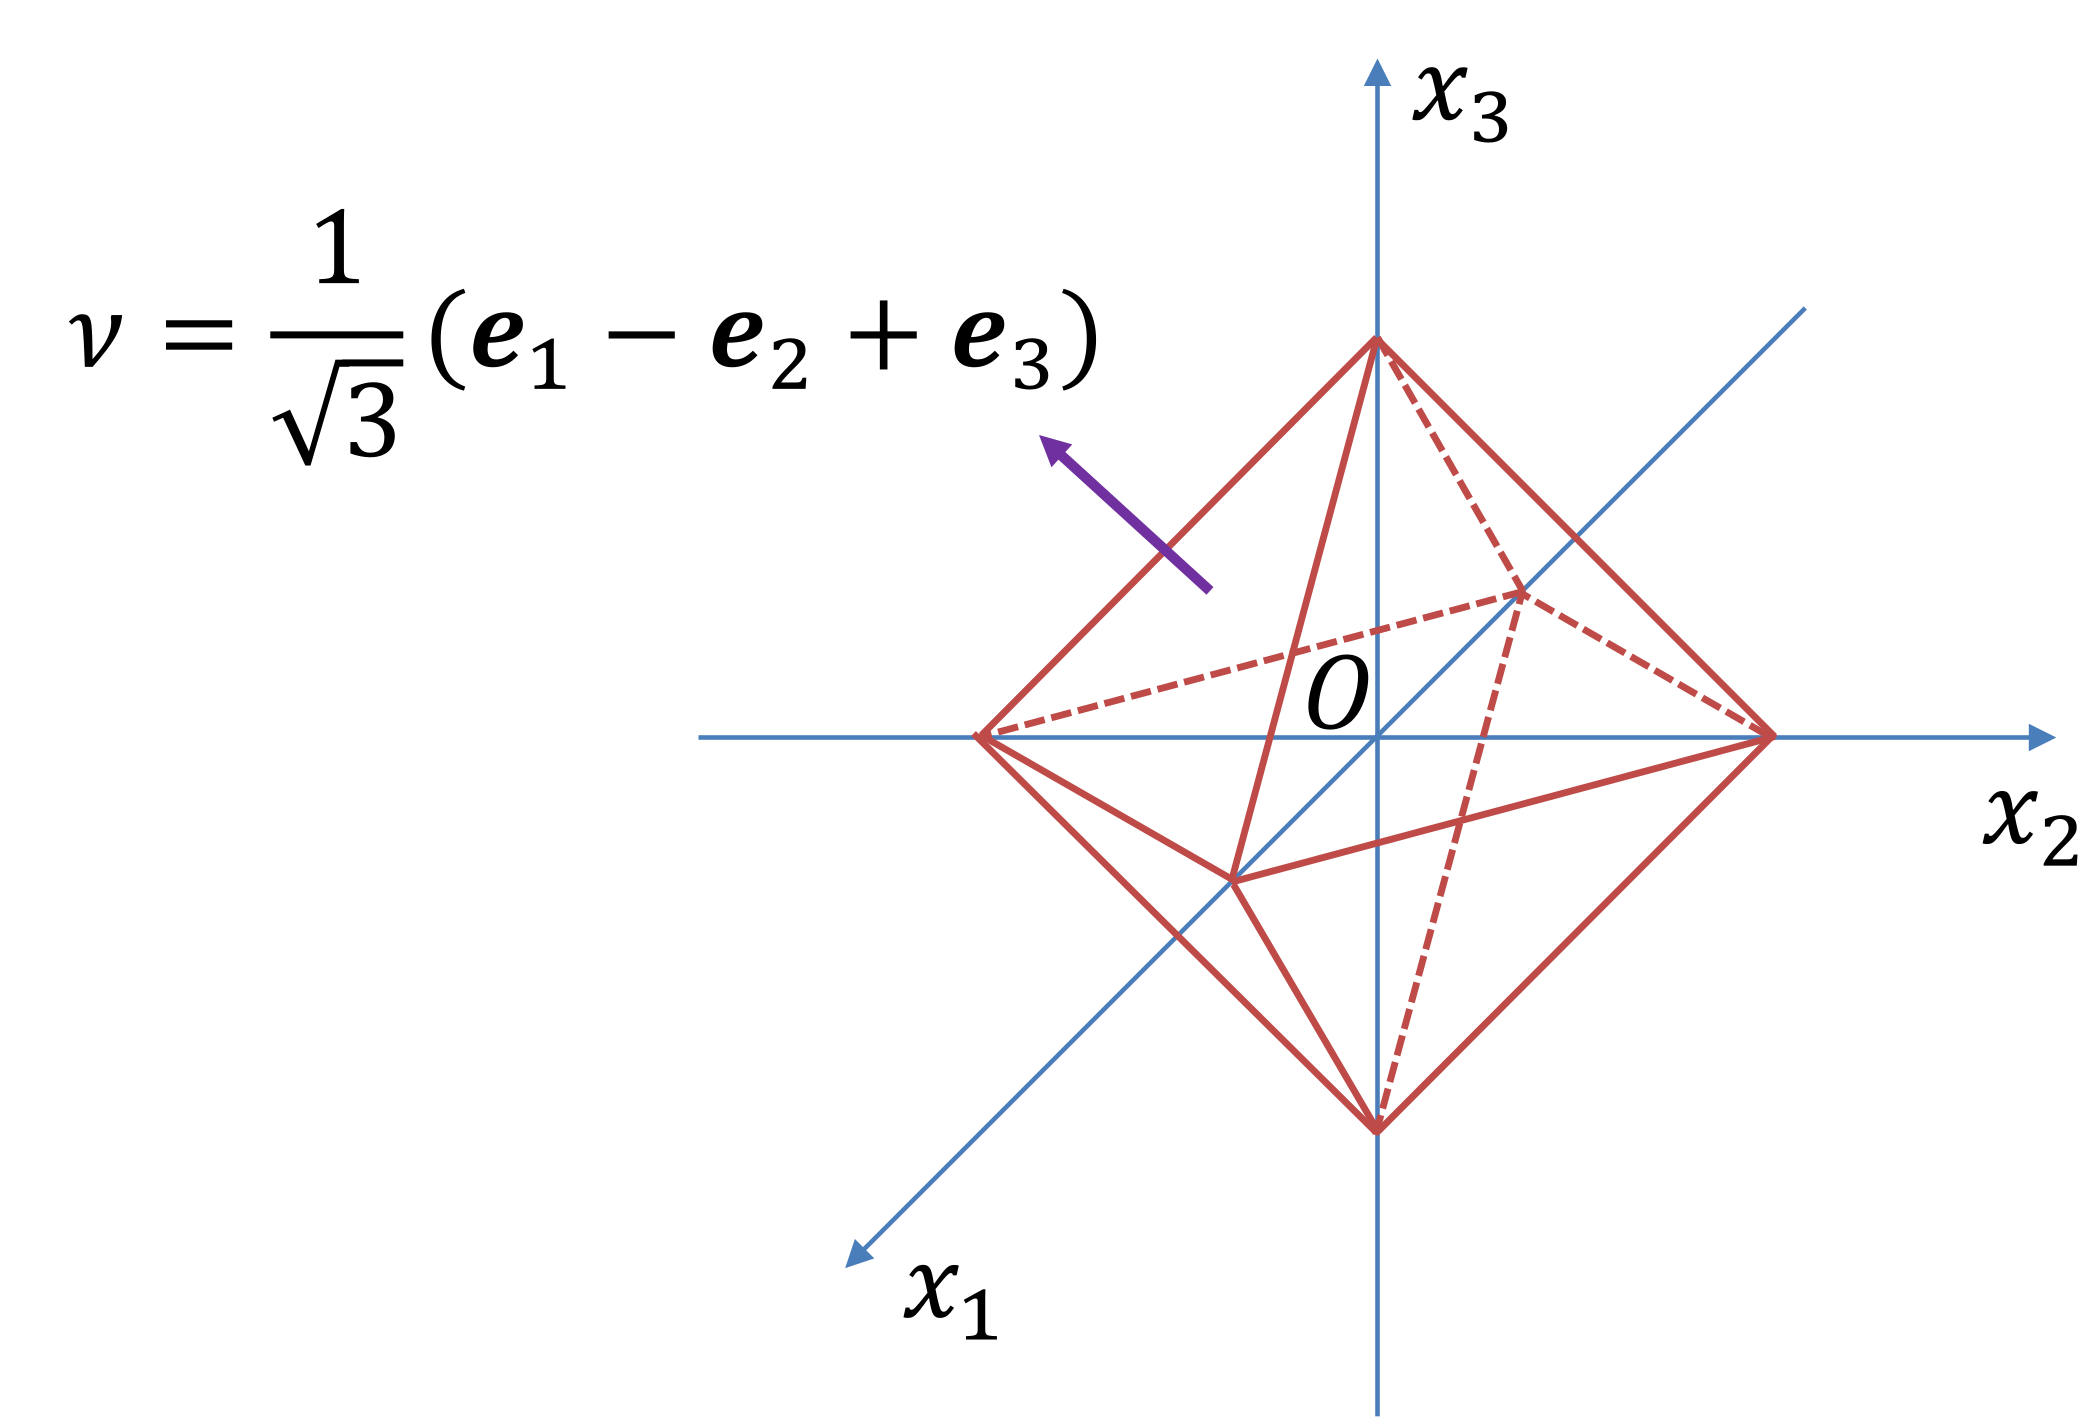
八面体面的几何定义
在主坐标系中,设任意截面的单位法向量为 \(\boldsymbol{v}\),其方向余弦为 \(l,m,n\),则:
八面体面与三个主应力方向夹角相等,因此三个方向余弦的平方相同:
不同正负号组合对应八个等价的八面体面。
八面体面上的应力分解
由柯西公式,截面上的应力矢量为 \(\boldsymbol{\sigma}_{(v)}=\boldsymbol{v}\cdot\boldsymbol{\sigma}\)。代入八面体面法向量,可得:
八面体正应力是该应力矢量在法向上的投影:
\[ \sigma_{\mathrm{n}} = \boldsymbol{\sigma}_{\mathrm{n}}\cdot\boldsymbol{v}_{\mathrm{n}} = \frac{\sigma_1+\sigma_2+\sigma_3}{3} \tag{2.62} \]因此,八面体正应力等于平均正应力 \(\sigma_m\)。
八面体剪应力是总应力矢量中垂直于法向分量以外的部分,其大小满足:
2.8 应力球张量、应力偏量与不变量
本节从张量分解角度解释,应力状态中哪一部分主要控制体积改变,哪一部分主要控制形状改变。
应力张量与平均应力
描述一点应力状态的九个应力分量构成一个对称应力张量:
平均应力为:
\[ \sigma_m = \frac{1}{3}(\sigma_{11}+\sigma_{22}+\sigma_{33}) = \frac{\sigma_1+\sigma_2+\sigma_3}{3} = \frac{I_1}{3} \tag{2.66} \]应力球张量与应力偏量分解
应力张量可分解为应力球张量和应力偏量之和:
可简写为:
\[ \sigma_{ij} = \sigma_m \delta_{ij} + s_{ij}, \qquad s_{ij}=\sigma_{ij}-\sigma_m\delta_{ij} \tag{2.68} \]应力球形张量
代表各向均匀拉伸或压缩,主要引起体积改变,形状不变。
\[ \sigma_m\delta_{ij} = \begin{bmatrix} \sigma_m & 0 & 0\\ 0 & \sigma_m & 0\\ 0 & 0 & \sigma_m \end{bmatrix} \tag{2.69} \]应力偏量
代表各面正应力中偏离静水应力的量,主要引起形状改变。
\[ s_{ij}= \begin{bmatrix} \sigma_{11}-\sigma_m & \sigma_{12} & \sigma_{13}\\ \sigma_{21} & \sigma_{22}-\sigma_m & \sigma_{23}\\ \sigma_{31} & \sigma_{32} & \sigma_{33}-\sigma_m \end{bmatrix} \tag{2.70} \]体积改变与形状改变
- 球形张量
球形张量是代表各向均匀拉伸或压缩的应力状态。球形张量应力(静水应力)作用下,物体只产生各向相同的线应变而无剪应变,对应体积改变,而形状不变。
- 应力偏量
应力偏量表示各面正应力中偏离静水应力的量,是正应力之和为零的应力状态。该应力状态下,物体的体积不改变而形状改变。
- 实验事实
静水压力实验研究表明,在均匀受力情况下,即使应力达到很大值,材料也不产生塑性变形。因此,应力球形张量不产生材料的塑性变形;应力偏量才是产生塑性变形的真正原因。
应力偏量的迹为零
应力偏量也是一种应力状态,其第一不变量恒为零:
其中:
\[ S_x=\sigma_x-\sigma_m,\qquad S_y=\sigma_y-\sigma_m,\qquad S_z=\sigma_z-\sigma_m \tag{2.72} \]应力偏量不变量
偏应力状态也存在不变量,通常用 \(J_1,J_2,J_3\) 表示。除 \(J_1=0\) 外,还常用:
这两个量与偏应力大小、八面体剪应力和 von Mises 等效应力密切相关。
本章小结
- 应力状态:一点的应力由对称张量 \(\sigma_{ij}\) 的 6 个独立分量确定(切应力互等 \(\tau_{ij}=\tau_{ji}\));
- 平衡微分方程:\(\sigma_{ji,j}+f_i=0\);
- 柯西公式:任意斜面上的应力矢量 \(p_i=\sigma_{ji}n_j\),用于斜面应力和应力边界条件;
- 坐标变换:\(\boldsymbol\sigma'=\boldsymbol\beta\boldsymbol\sigma\boldsymbol\beta^{\mathrm T}\);
- 主应力:\(\sigma^3-I_1\sigma^2+I_2\sigma-I_3=0\),主方向相互正交;最大剪应力 \(\tau_{\max}=(\sigma_1-\sigma_3)/2\);
- 八面体剪应力与偏应力:\(\tau_8\) 与等效应力、\(J_2\) 相关,是强度理论的基础。