附录 A
张量运算基础
内容取自 Phillip L. Gould、Yuan Feng《Introduction to Linear Elasticity》第四版第 1.1—1.9 节(原书第 1—12 页),保留原书节号、公式编号与参考文献标记,文字按教学需要作了改写和补充说明。
1.1 范围
弹性力学由一组相互配合的方程组成。只要给定物体的形状、材料和受力,这组方程就能唯一地确定物体内每一点的应力、应变和位移。求解这些方程是应用数学的工作,而把解用于设计和分析则是工程的工作。
弹性力学与材料力学(以及由它发展出来的杆、梁、板、壳理论)的根本区别在于:弹性力学对物体逐点进行描述,不借助“平截面保持为平面”(Navier 假设)这类简化假设。因此它更严格,也能检验那些简化理论在什么条件下成立。
一套完整的弹性理论包括五个部分:
- 平衡方程——各应力分量之间必须满足的关系;
- 运动学(几何)方程——应变与位移之间的关系;
- 本构方程——应力与应变之间的关系(材料的性质);
- 边界条件——物体表面上已知的力或位移;
- 唯一性条件——保证求得的解是唯一、可用的。
这一理论在 19 世纪上半叶由 Claude Louis Marie Henri Navier、Siméon Denis Poisson 和 George Green 等人建立 [1]。本课程各章将从物理和数学的基本原理出发逐一建立这些方程,再通过一些典型问题说明理论的有效性和局限性。下面先介绍贯穿全课程的数学工具:向量、指标记法和张量。
1.2 向量代数
从几何上看,向量就是一段有方向的线段,既有大小又有方向。在笛卡尔坐标系 \((x,y,z)\) 中,沿三个坐标轴各取一个单位向量 \((\mathbf e_x,\mathbf e_y,\mathbf e_z)\)(称为基向量),任意向量 \(\mathbf A\) 都可以分解为沿三个轴的分量:
为了书写方便,弹性力学中常把三个坐标轴改用数字编号 \((x_1,x_2,x_3)\),于是
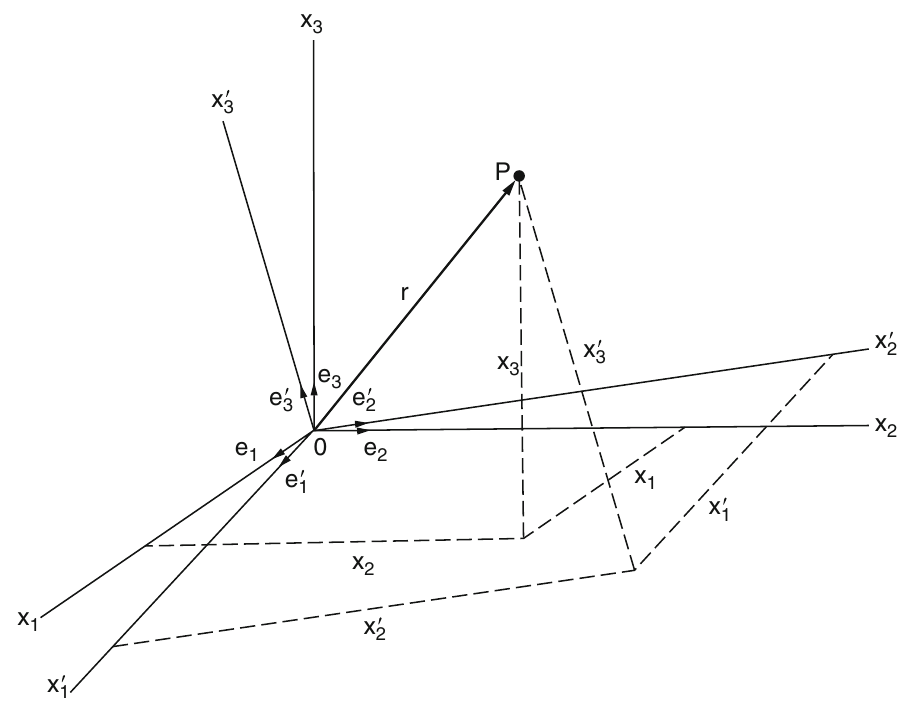
用数字编号的好处在 1.4 节会充分体现:它让我们可以用一个下标 \(i\) 同时代表三个方向。图 1.1 中的位置向量 \(\mathbf r\) 就是一个例子,图中标出了单位向量 \(\mathbf e_1,\mathbf e_2,\mathbf e_3\) [2]。在计算时,通常不必画出箭头,只需把三个分量按顺序写成一组数:
向量 \(\mathbf A\) 的长度(大小)由勾股定理得到:
两个向量相等、相加、相减,只需对应分量相等、相加、相减。向量相乘则有两种方式。第一种是点积(也称内积、标量积),结果是一个数:
其中 \(\theta_{AB}\) 是两向量的夹角。点积的几何意义是“一个向量在另一个向量方向上的投影乘以后者的长度”;两向量垂直时点积为零。第二种是叉积(也称外积、向量积),结果是一个向量:
这个式子不好记,用三阶行列式表示就很方便:第一行写基向量,第二、三行分别写 \(\mathbf A\) 和 \(\mathbf B\) 的分量,按第一行展开即得式(1.6a):
\(\mathbf C\) 垂直于 \(\mathbf A\) 和 \(\mathbf B\) 所在的平面,方向按右手法则确定,大小等于以 \(\mathbf A,\mathbf B\) 为邻边的平行四边形面积。力矩 \(\mathbf M=\mathbf r\times\mathbf F\) 就是叉积的典型应用。
1.3 标量场与向量场
1.3.1 定义
如果一个标量在空间各点取不同的值,即它是坐标的函数,例如
就称为标量场,例如物体内的温度分布。(式(1.7)令 \(f\) 等于常数,表示的是 \(f\) 取同一值的点构成的曲面,即“等值面”,如等温面。)同样,一个随位置变化的向量 \(\mathbf A(x_1,x_2,x_3)\) 称为向量场,例如流体中各点的速度、弹性体中各点的位移。弹性力学关心的正是这些场在空间中如何变化,也就是它们的导数。
1.3.2 梯度
标量场 \(f\) 的梯度定义为由三个偏导数组成的向量:
梯度是一个随位置变化的向量,它指向 \(f\) 增加最快的方向,并且处处垂直于等值面 \(f=\) 常数(例如温度梯度垂直于等温面,指向温度升高最快的方向)。反过来,梯度沿某个坐标方向的分量,可以用该方向的单位向量与梯度作点积求出,例如
1.3.3 算子
式(1.8)中的符号 \(\nabla\)(读作 del 或 nabla)可以看成一个“会求导的向量”:
括号 \((\ )\) 表示它作用的对象。把 \(\nabla\) 与自身作点积,得到二阶算子——拉普拉斯算子:
再作用一次,得到四阶的双调和算子:
\(\nabla^2\) 和 \(\nabla^4\) 作用后得到的是标量,在后续章节中经常出现(例如平面问题的相容方程 \(\nabla^4\varphi=0\))。这些算子的含义与坐标系无关(称为不变的),但式(1.10a)—(1.10c)的具体写法只适用于笛卡尔坐标。在极坐标、柱坐标等曲线坐标中,它们的形式要作相应变换——第 6 章 6.3 节就推导了极坐标中的 \(\nabla^2\)(原书在第 7.4 节讨论)。
1.3.4 散度
向量场 \(\mathbf A\)(式(1.2))的散度定义为 \(\nabla\) 与 \(\mathbf A\) 的点积:
散度是一个标量,表示该点附近向量场“向外发散”的强度。例如位移场 \(\mathbf u\) 的散度 \(\nabla\cdot\mathbf u=\varepsilon_x+\varepsilon_y+\varepsilon_z\) 就是体积应变。
1.3.5 旋度
既然向量乘法有点积和叉积两种,\(\nabla\) 作用于向量也自然有两种方式。与叉积对应的是旋度,同样可以写成行列式:
旋度是一个向量,描述向量场在该点附近的“旋转”程度。例如位移场旋度的一半就是微元体的刚体转角(见第 3 章)。
1.3.6 积分定理
下面两个积分定理可以把沿边界的积分和区域内部的积分互相转换,在推导平衡方程、能量原理时经常用到:格林定理和散度定理。
格林定理(平面)。设函数 \(P(x,y)\)、\(Q(x,y)\) 在二维区域 \(D\) 中连续,且一阶偏导数也连续(记作 \(C^1\) 连续),则沿闭曲线 \(C\) 的积分等于 \(C\) 所围区域 \(A\) 上的面积分:
其中 \(A\) 是 \(D\) 内由 \(C\) 围成的闭区域。
散度定理(空间,也称高斯定理)。设向量场 \(\mathbf G\) 在区域 \(D\) 中连续可微,则
其中 \(V\) 是闭曲面 \(A\) 所围的体积,\(\mathbf n\) 是 \(A\) 的外法线单位向量。直观地说:体积内各点“发散”的总量,等于穿过表面流出的总量。
1.4 指标记法
弹性力学的方程往往很长:一个三维问题的平衡方程有 3 个,应变分量有 6 个,本构关系的系数更多达 81 个。如果每个分量都单独写出,方程既冗长又难以看出规律。指标记法就是解决这个问题的简写方法。
(1)用下标代表一组量。式(1.3)中向量 \(\mathbf A\) 的三个分量可以统一记为 \(A_i\),约定下标 \(i\) 依次取 1、2、3。同理,九个量可以用两个下标记为 \(D_{ij}\)(\(i,j\) 各取 1~3),例如应力分量 \(\sigma_{ij}\);后面会看到,这九个分量构成一个比向量更高级的量——张量。27 个量可以记为 \(C_{ijk}\),依此类推。
(2)爱因斯坦求和约定。在同一项中,如果某个下标出现两次,就表示对它从 1 到 3 求和,求和号 \(\sum\) 省略不写。例如 \(D_{jj}\) 并不是某一个分量,而是三个对角分量之和。同一项中同一下标不得出现三次或更多次。例如,点积(1.5)可简写为
同样,
(3)自由指标与哑指标。由上面的例子可以看出,下标分为两种:
- 自由指标:在每一项中只出现一次,可以依次取 1、2、3,每取一个值就得到一个方程(或一个分量)。等式两边的自由指标必须相同。
- 哑指标:在同一项中出现两次,表示求和。求和之后它就“消失”了,所以用哪个字母都可以:\(D_{ii}=D_{jj}=D_{kk}\),就像定积分的积分变量可以随意换名一样。
由此可知,一个表达式含 \(k\) 个自由指标,就代表 \(3^k\) 个独立的量。
有时需要写出带重复下标的单个分量而不求和,这时把下标放在圆括号里表示 [3]。例如三个对角分量 \(D_{11},D_{22},D_{33}\) 可写成 \(D_{(ii)}\),\(i=1,2,3\)。另外,以下各节中除非特别说明,求和约定只对指标 \(i,j,k\) 使用。
(4)连乘记号。向量三个分量的连乘积用 \(\Pi\) 表示:
(5)逗号约定。对坐标的偏导数用下标中的逗号表示,逗号后面的下标就是对哪个坐标求导:
这里 \(i,j\) 都是自由指标,所以式(1.17a)代表 \(3^2=9\) 个偏导数。若逗号前后的下标相同,求和约定同样适用:
这正是式(1.11)定义的散度。再如
其中 \(j\) 是哑指标(求和),\(i\) 是自由指标,所以它代表 \(3^1=3\) 个表达式(\(i=1,2,3\))。这个例子同时用到了求和约定和逗号约定。第 2 章的平衡微分方程 \(\sigma_{ij,j}+f_i=0\) 就是这种写法——一行式子代表三个方程。
1.5 坐标旋转
同一个物理量(例如一点的应力),在不同的坐标系中会有不同的分量值。研究“坐标系转动后分量怎样变化”,是理解张量的关键。
图 1.1(据 [2])中有两个原点相同的笛卡尔坐标系:原坐标系 \(x_i\) 和转动后的坐标系 \(x'_i\)(加撇表示新坐标系),新坐标系的单位向量记为 \(\mathbf e'_i\)。指向点 \(P\) 的位置向量 \(\mathbf r\) 可以分别在两个坐标系中分解。
点 \(P\) 在原坐标系中的坐标为 \(P(x_1,x_2,x_3)=P(x_i)\),在新坐标系中为 \(P(x'_1,x'_2,x'_3)=P(x'_i)\)。两组坐标之间是线性关系:
用指标记法,三行式子可以写成一行(\(i\) 是自由指标,\(j\) 是哑指标):
九个系数 \(\alpha_{ij}\) 各有明确的几何意义:\(\alpha_{ij}\) 是新坐标轴 \(x'_i\) 与原坐标轴 \(x_j\) 之间夹角的余弦,即
\(\alpha_{ij}\) 称为方向余弦。为便于查用,常把它们排成表格:行对应新坐标轴,列对应原坐标轴。
注意:一般 \(\alpha_{ij}\neq\alpha_{ji}\),因为第一个下标总是指新坐标轴,第二个下标总是指原坐标轴,两者不能互换。式(1.19)还说明,表中第 \(i\) 行的三个数恰好就是新单位向量 \(\mathbf e'_i\) 在原坐标系中的三个分量,所以“求方向余弦表”与“用 \(\mathbf e_j\) 表示 \(\mathbf e'_i\)”是同一件事。数值例子见原书第 2.2.6 节和第 2.4.3 节。
上面讨论的是位置向量 \(\mathbf r\)。一般地,凡是在坐标转动时按式(1.18)规律变换分量的量,都是向量。这种用“变换规律”来定义向量的方法看起来有些绕,但它的好处是可以直接推广,用来定义更高阶的量——笛卡尔张量。
计算时,常把式(1.18)写成矩阵形式:
其中
花括号 \(\{\ \}\) 表示列向量,它的转置 \(\{\ \}^T\)(也记作 \(\lfloor\ \rfloor\))表示行向量。矩阵 \(\mathbf R\) 称为旋转矩阵,它就是方向余弦表(1.20)中的九个数。
1.6 笛卡尔张量
有了 1.5 节的准备,就可以给出张量的定义:\(n\) 阶张量是一组 \(3^n\) 个量,当坐标系由 \(x_i\) 转到 \(x'_i\) 时,它们按下表的规律变换。规律很整齐——有几个下标,就乘几个方向余弦:
| \(n\) | 阶 | 变换律 |
|---|---|---|
| 0 | 零阶(标量) | \(A^{\prime}=A\) |
| 1 | 一阶(向量) | \(A_i^{\prime}=\alpha_{ij}A_j\) |
| 2 | 二阶(并矢) | \(A_{ij}^{\prime}=\alpha_{ik}\alpha_{jl}A_{kl}\) |
| 3 | 三阶 | \(A_{ijk}^{\prime}=\alpha_{il}\alpha_{jm}\alpha_{kn}A_{lmn}\) |
| 4 | 四阶 | \(A_{ijkl}^{\prime}=\alpha_{im}\alpha_{jn}\alpha_{kp}\alpha_{lq}A_{mnpq}\) |
零阶张量(标量,如温度)和一阶张量(向量,如力)是大家熟悉的;高阶张量用来描述同时与多个方向有关的物理量。弹性力学中最常见的是二阶张量,例如应力张量 \(\sigma_{ij}\) 和应变张量 \(\varepsilon_{ij}\);第 4 章的弹性常数 \(C_{ijkl}\) 则是四阶张量。二阶张量的变换可以写成类似式(1.21)的矩阵形式:
其中
\(\mathbf A\) 的写法相同(不带撇)。第 2 章的应力转轴公式,就是式(1.23)用于应力张量的结果。
理解张量阶数的一个直观办法是:\(n\) 阶张量的每个分量都与 \(n\) 个方向相联系。标量与方向无关;向量与一个方向有关;二阶张量与两个方向有关——以应力分量 \(\sigma_{ij}\) 为例,一个下标表示所在截面的法线方向,另一个下标表示应力的作用方向。
1.7 笛卡尔张量代数
张量的加法、减法、相等以及与数相乘,规则和矩阵一样:同阶张量对应分量相加减即可。
两个张量相乘(不求和)时,阶数相加:\(n\) 阶张量与 \(m\) 阶张量的乘积是 \(n+m\) 阶张量。例如一阶张量与二阶张量相乘得到三阶张量:
如果相乘时出现重复下标,就按求和约定求和(见式(1.15b)),结果的阶数会相应降低,见 1.8 节的“缩并”。
1.8 运算张量
有两个特殊的张量在运算中极其有用:克罗内克符号 \(\delta_{ij}\) 和置换张量 \(\varepsilon_{ijk}\)。
克罗内克符号的定义是:两个下标相同时为 1,不同时为 0。写成矩阵就是单位矩阵。
置换张量(也称排列符号)\(\varepsilon_{ijk}\) 可以用一个紧凑的公式定义:
代入具体数值即可验证,它只取三个值:
- \(i,j,k\) 中有任意两个相等时,\(\varepsilon_{ijk}=0\);
- \(ijk\) 为偶排列,即按 1→2→3→1 的顺序循环(123、231、312)时,\(\varepsilon_{ijk}=+1\);
- \(ijk\) 为奇排列,即按 3→2→1→3 的逆序循环(321、213、132)时,\(\varepsilon_{ijk}=-1\)。
例如 \(\varepsilon_{112}=0\),\(\varepsilon_{231}=+1\),\(\varepsilon_{321}=-1\)。
\(\delta_{ij}\) 的换标作用。\(\delta_{ij}\) 与另一个张量相乘并对重复下标求和时,求和的三项中只有一项不为零,效果就是把那个张量的下标换掉:
最后一个例子中,\(\delta_{ij}\) 使 \(C_{ijk}\) 的两个下标变成相同并求和,结果只剩一个自由指标 \(k\),三阶张量变成了一阶张量(记为 \(A_k\))。这种运算称为缩并,每缩并一次,张量的阶数降低二。应力张量的第一不变量 \(\sigma_{ii}=\sigma_{11}+\sigma_{22}+\sigma_{33}\) 就是二阶张量缩并成标量的例子。
\(\delta_{ij}\) 与基向量。三个基向量互相垂直且长度为 1,所以它们的点积正好是 \(\delta_{ij}\):
利用这一点,可以很方便地取出向量 \(\mathbf A=A_i\mathbf e_i\) 沿 \(j\) 方向的分量 \(A_j\):
方向余弦的性质。新坐标系的基向量同样两两垂直、长度为 1,所以式(1.29)对 \(\mathbf e'_i\) 也成立。把 \(\mathbf e'_i=\alpha_{ik}\mathbf e_k\) 代入:
式(1.31)包含方向余弦的两条重要性质。
首先,取 \(i=j\)(只对 \(k\) 求和,不对 \(i\) 求和):
展开就是
\(i=1:\ \alpha_{11}^2+\alpha_{12}^2+\alpha_{13}^2=1\)
\(i=2:\ \alpha_{21}^2+\alpha_{22}^2+\alpha_{23}^2=1\)
\(i=3:\ \alpha_{31}^2+\alpha_{32}^2+\alpha_{33}^2=1\),
即方向余弦表每一行的平方和为 1——每个新基向量的长度为 1,这称为归一性。
其次,取 \(i\ne j\):
展开就是
\(i=1,\ j=2:\ \alpha_{11}\alpha_{21}+\alpha_{12}\alpha_{22}+\alpha_{13}\alpha_{23}=0\)
\(i=1,\ j=3:\ \alpha_{11}\alpha_{31}+\alpha_{12}\alpha_{32}+\alpha_{13}\alpha_{33}=0\)
\(i=2,\ j=1:\ \alpha_{21}\alpha_{11}+\alpha_{22}\alpha_{12}+\alpha_{23}\alpha_{13}=0\)
\(i=2,\ j=3:\ \alpha_{21}\alpha_{31}+\alpha_{22}\alpha_{32}+\alpha_{23}\alpha_{33}=0\)
\(i=3,\ j=1:\ \alpha_{31}\alpha_{11}+\alpha_{32}\alpha_{12}+\alpha_{33}\alpha_{13}=0\)
\(i=3,\ j=2:\ \alpha_{31}\alpha_{21}+\alpha_{32}\alpha_{22}+\alpha_{33}\alpha_{23}=0\),
即方向余弦表任意两行对应元素乘积之和为 0——不同的新基向量互相垂直,这称为正交性。用矩阵语言说,两条性质合起来就是 \(\mathbf R\mathbf R^T=\mathbf I\):旋转矩阵是正交矩阵,它的逆就是它的转置。
\(\varepsilon_{ijk}\) 与叉积。置换张量可以把叉积写成指标形式。计算 \(\varepsilon_{ijk}A_jB_k\mathbf e_i\),对每个 \(i\) 只保留 \(j,k\) 与 \(i\) 互不相同的两项:
结果与式(1.6a)、(1.6b)完全相同。因此 \(\varepsilon_{ijk}A_jB_k\) 就是 \(\mathbf A\times\mathbf B\) 的第 \(i\) 个分量:\((\mathbf A\times\mathbf B)_i=\varepsilon_{ijk}A_jB_k\)。
1.9 计算示例
下面三个例子演示如何用指标记法进行推导。做这类题的基本方法是:先分清自由指标和哑指标,再把哑指标的求和逐项写出来。
1. 证明 \(\delta_{ij}\delta_{jk}=\delta_{ik}\):
\(j\) 是哑指标,对它展开求和:
对选定的 \(i\),三项中只有 \(j=i\) 那一项的 \(\delta_{ij}=1\),其余两项为零,所以结果是 \(\delta_{ik}\)。这也可以看成 \(\delta_{ij}\) 的换标作用:把 \(\delta_{jk}\) 中的 \(j\) 换成了 \(i\)。
2. 证明 \(\varepsilon_{ijk}A_jA_k=0\):
这实际上说的是 \(\mathbf A\times\mathbf A=\mathbf 0\)。对每个 \(i\),展开后只剩两项,它们大小相等、符号相反:
一般规律:\(\varepsilon_{ijk}\) 对 \(j,k\) 反对称(交换两下标变号),\(A_jA_k\) 对 \(j,k\) 对称,反对称量与对称量“缩并”的结果总是零。
3. 证明两个一阶张量的乘积是二阶张量:
设 \(A_i\) 和 \(B_j\) 是两个一阶张量(向量),它们的乘积 \(C_{ij}=A_iB_j\)。要证明 \(C_{ij}\) 是二阶张量,只需验证它按 1.6 节表中二阶张量的规律变换。由于 \(A_i,B_j\) 是向量,坐标转动后
即 \(C'_{ij}=\alpha_{ik}\alpha_{jl}C_{kl}\),正是二阶张量的变换律,因此 \(C_{ij}\) 是二阶张量。这就是 1.7 节“相乘阶数相加”的一个具体例子。